


 Inicio /
Selección de motores de engranajes de ángulo recto para maquinaria industrial: Distribución del eje, Tipo de engranaje, Ratio, Par motor, Ciclo de trabajo y montaje
Motor de engranajes en ángulo recto: Suministro eléctrico compatible, Velocidad variable y frenado
26 de octubre, 2026
Planificación de la instalación de un reductor de bisel: Necesidad de girar el eje en una disposición práctica de transmisión
26 de octubre, 2026
Elegir una caja de cambios de grúa aérea por su función de izado o desplazamiento
26 de octubre, 2026
Sustitución de una caja de cambios de tornillo sin fin industrial: Qué conservar y qué reevaluar
25 de octubre, 2026
Considera un escenario: Un accionamiento de cinta transportadora debe situarse a 200 mm de una pared. El eje del motor se alinea con el rodillo, pero no hay espacio para un acoplamiento directo. El equipo de diseño tiene dos opciones: Reestructurar el chasis para acomodar una transmisión en línea, o usar un motor de engranajes de ángulo recto que gire el flujo de potencia 90 grados. En la mayoría de los casos, La segunda opción es la opción práctica, pero solo después de confirmar que el diseño realmente lo requiere, y solo si el ingeniero selecciona el tipo de engranaje adecuado, Configuración de montaje, y calificación de servicio antes de realizar el pedido.
Este artículo repasa toda la lógica de selección para un motor de engranajes de ángulo recto en maquinaria industrial. Empieza con la cuestión de la disposición mecánica (Por qué son necesarios 90 grados), Luego pasa por la comparación de tipos de engranajes (gusano vs. bisel helicoidal), Parámetros de salida, Interfaz de montaje, Medio ambiente, y adaptación de motores. El objetivo no es recomendar un modelo específico, pero para ayudarte a llegar a una especificación que un proveedor pueda cotizar con precisión.
Paso 1: Confirma por qué es necesaria la transmisión a 90 grados
Un motor de engranajes de ángulo recto cambia la dirección de transmisión de potencia en 90 grados entre las entradas (Motor) Eje y la salida (Impulsado) Eje. Antes de seleccionar uno, Confirma que el diseño realmente requiere esta configuración.
Escenarios comunes que requieren un impulso en ángulo recto:
- Ancho de equipo con limitaciones de espacio: Un conjunto de motor en línea y caja de cambios se extiende a lo largo del mismo eje que el eje de salida. Si el bastidor de la máquina o la estructura circundante no dejan espacio para esa extensión, un accionamiento en ángulo recto redirige el motor perpendicularmente al eje de salida, reduciendo la envolvente total en la dirección de salida.
- Accionamientos verticales o aéreos: Remontes, Agitadores, y las cintas transportadoras de tornillo a menudo requieren que el eje de salida apunte hacia abajo o hacia arriba mientras el motor está situado horizontalmente. Una caja de cambios en ángulo recto permite esta orientación sin necesidad de una caja cónica o de inglete separada.
- Disposiciones en esquinas o en forma de U: Las líneas de empaquetado y las estaciones de trabajo modulares a veces colocan el motor en una esquina para liberar espacio de acceso para el operador a lo largo de la cara de producción.
- Vehículos de recorrido de vía estrecha: Grúas y tranvías con anchos de vía restringidos utilizan motores de engranajes en ángulo recto para mantener el paquete de transmisión dentro del envolvente de la vía.
Cuando quizá no necesites un sistema de transmisión en ángulo recto:
Si la disposición de la máquina permite un camino en línea recta desde el motor hasta el eje accionado, Una caja de cambios de eje en línea o paralelo suele ser más eficiente y sencilla de instalar. Un accionamiento en ángulo recto añade una capa de complejidad geométrica — engranaje biselado o sin fin — que introduce fricción adicional, Calor, y a veces coste. Seleccionar ángulo recto cuando funcionaría en línea supondría pagar por esa complejidad sin obtener un beneficio de diseño.
Conclusión clave: La decisión de usar un motor de engranajes en ángulo recto debería venir de la disposición de la máquina, No de un catálogo de productos. Haz primero un boceto de las posiciones de los ejes de entrada y salida. Si son perpendiculares (o que deba serlo), Proceder al Paso 2.
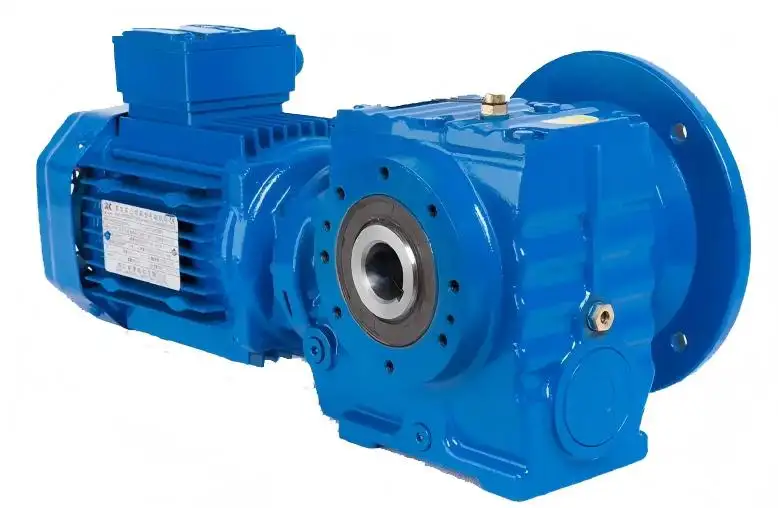
Planificación de una nueva disposición de máquina? Envía un boceto de orientación del eje o un plano de maquetación sencillo que muestre dónde se sitúa el motor y dónde debe estar la salida. Podemos ayudar a confirmar si una transmisión de 90 grados es la elección estructural adecuada — o si una configuración de eje en línea o paralelo simplificaría la construcción.
Paso 2: Comparar los tipos de engranajes de gusillo y de bisel helicoidal.
Una vez confirmes que la transmisión de 90 grados es necesaria, La siguiente decisión es el tipo de engranaje. Dos arquitecturas dominantes compiten en este ámbito: Engranaje sin fin y Engranaje cónico helicoidal. Ambos logran una transmisión de potencia de 90 grados, Pero sus mecanismos de contacto internos son fundamentalmente diferentes — y esa diferencia impulsa la eficiencia, Generación de calor, Rango de relaciones, Coste, y características de mantenimiento.
La diferencia central: Contacto deslizante vs. contacto rodante
Accionamientos de engranajes sin fin Usa un gusano (un cilindro en forma de tornillo) Engranado con una rueda sin fin (un engranaje con dientes curvados). El contacto entre el tornillo sin fin y la rueda es predominantemente Fricción deslizante — el hilo de sin fin se desliza por la superficie del diente de la rueda en lugar de rodar a través de ella. Este contacto deslizante es la causa principal de varias características bien documentadas de los accionamientos de engranajes sin fin: Menor eficiencia mecánica, Mayor generación de calor, y la posibilidad (bajo ciertas condiciones) de autobloqueo.
Engranajes cónicos helicoidales Utiliza engranajes cónicos en espiral que encajan con contacto dominante en rodamiento. Los dientes del engranaje se acoplan mediante una combinación de balanceo y deslizamiento, pero el componente deslizante es mucho más pequeño que en los propulsores sin fin. Esto se traduce en una mayor eficiencia, Menor generación de calor, y un funcionamiento más suave a velocidades más altas.
Comparación lado a lado
| Dimensión | Motor de engranaje sin fin | Motor de engranajes helicoidales |
| Mecanismo de contacto | Deslizamiento (Acoplamiento por fricción) | Dominante rodante |
| Eficiencia | Inferior; El gusano tiene más contacto deslizante y puede lograr proporciones altas en disposiciones compactas. La eficiencia real depende de la razón, Tamaño, Lubricación, y carga | Más alto; El bisel helicoidal generalmente ofrece mayor eficiencia y menor calor. Los valores reales dependen de la razón, Etapas, y carga |
| Generación de calor | Más alto debido a la fricción deslizante | Más bajo debido al contacto rodante |
| Rango de relaciones | El monoetapa puede alcanzar relaciones altas | Las relaciones altas requieren varias etapas |
| Autobloqueo | Posible bajo ciertas condiciones (ver más abajo) | No se bloquea automáticamente |
| Coste | Generalmente más bajas | Generalmente más alto |
| Ruido | Baja a velocidades bajas o moderadas | Bajo; Funcionamiento suave |
Nota importante sobre los valores de eficiencia: Las cifras de eficiencia mostradas arriba representan tendencias generales extraídas de datos de productos de los fabricantes y literatura técnica. La eficiencia real depende de la razón, Tamaño del engranaje, Tipo de lubricación, Nivel de carga, y número de etapas. No trates un solo número de eficiencia como una propiedad fija de todo un tipo de engranaje. Un engranaje sin fin a 60:1 relación tendrá características de eficiencia diferentes a las del mismo engranaje sin fin en 10:1. De forma similar, Una unidad helicoidal cónica de dos etapas tendrá una eficiencia global inferior a una versión de una sola etapa.
Autobloqueo: Una propiedad condicional, No es una característica de seguridad
Los accionamientos de engranajes sin fin pueden mostrar Autobloqueo — la incapacidad de ser impulsado hacia atrás desde el lado de la salida. Esta propiedad se menciona a menudo en la literatura de productos, Pero es fundamental comprender las condiciones y limitaciones:
- Condición de autobloqueo: El ángulo de avance del tornillo sin fin debe ser menor que el ángulo de fricción equivalente entre la rosca sin fin y el diente de la rueda. Esta es una relación geométrica y tribológica, No es una propiedad garantizada de todos los engranajes de tornillo sin fin.
- Compensación de eficiencia: Un par de engranajes sin fin autobloqueantes funciona con muy baja eficiencia porque la misma fricción que impide la retrocesa también resiste el movimiento hacia adelante.
- Sensibilidad a la vibración y lubricación: La vibración puede reducir temporalmente la fricción lo suficiente como para liberar el autobloqueo. Los cambios en la temperatura del lubricante alteran el coeficiente de fricción, lo que también puede afectar la condición de autobloqueo.
- No es un freno de seguridad: El autobloqueo de un engranaje sin fin nunca debe usarse como mecanismo de sujeción de seguridad para cargas que puedan causar lesiones o daños si se mueven. Las funciones de sujeción de seguridad requieren un freno diseñado específicamente o una solución de bloqueo verificada.

Si tu aplicación necesita soportar una carga contra la retroalimentación, Usa un freno independiente. La resistencia por fricción del engranaje sin fin puede ser suficiente para cargas ligeras en condiciones estables, pero no sustituye el freno en aplicaciones críticas para la seguridad.
Cómo elegir en función de las condiciones operativas
En lugar de preguntar "¿cuál es mejor","pregunta qué tipo de engranaje se adapta a tu perfil operativo:
- Servicio corto, Aplicaciones sensibles al coste (Operación intermitente, Cargas moderadas, Limitaciones presupuestarias): Un motor de engranaje sin fin puede ser la opción práctica. La menor eficiencia importa menos cuando el motor funciona durante minutos seguidos en lugar de horas, y el coste inicial suele ser menor.
- Servicio continuo, Aplicaciones con prioridad de eficiencia (Largas horas de carrera, Sensibilidad al coste energético, Cargas más altas): Un motor de engranajes cónicos helicoidales suele ser el que mejor se ajusta. La mayor eficiencia significa menos energía desperdiciada en forma de calor, Temperatura de funcionamiento más baja, y mejor fiabilidad a largo plazo bajo carga sostenida.
- Aplicaciones que podrían beneficiarse del autobloqueo (evitar conducir hacia atrás en condiciones normales, pero no es crítico para la seguridad): La tendencia de autobloqueo de un motor de engranaje sin fin puede ser útil, pero siempre lo combinas con un freno independiente si la carga supone algún riesgo para la seguridad.
No estoy seguro de qué tipo de equipo se adapta a tu aplicación? Envía la proporción de reducción requerida, Par o carga estimada de salida, y horas medias de funcionamiento diarias. Podemos ayudarte a evaluar si una arquitectura de gusano o de bisel helicoidal es la mejor opción estructural — antes de comprometerte con un modelo específico.
Paso 3: Definir la velocidad de salida, Par motor, y Requisitos de Servicio
Tras reducir el tipo de engranaje, El siguiente paso es cuantificar lo que el disco necesita entregar en la salida.
Velocidad de salida y relación de reducción
La relación de reducción está determinada por la velocidad nominal del motor y la velocidad de salida requerida:
Relación = RPM del motor / RPM de salida requerida
Por ejemplo, un motor de corriente alterna de 4 polos funcionando aproximadamente a 1,400 RPM que acciona una cinta transportadora que necesita una salida de 70 RPM requiere una relación de unas 20:1.
Ten en cuenta que la velocidad real del motor bajo carga es ligeramente inferior a la velocidad síncrona (Motores de inducción deslizantes, o efectos de curva velocidad-par en motores de corriente continua). Usa la clasificación (cargado) Cálculo de velocidad para la razón, no la velocidad síncrona teórica.
Par de salida
El par teórico de salida puede aproximarse como:
Par de salida ≈ (Relación de par × nominal del motor) × Eficiencia
Esta fórmula da una estimación inicial, Pero tiene límites:
- El par nominal de la caja de cambios es el techo duro: La caja de cambios tiene un par máximo nominal determinado por la resistencia de su engranaje, Capacidad de carga, y diseño de viviendas. Aunque las matemáticas digan que el motor puede entregar más par mediante una relación alta, La caja de cambios puede no estar diseñada para transmitirlo.
- El punto de funcionamiento del motor importa: El par nominal del motor es el par que puede suministrar de forma continua sin sobrecalentarse. Par máximo (Durante el arranque o la sobrecarga) puede ser más alto, pero no puede sostenerse. No uses el par de pérdida ni el par máximo como base para un funcionamiento continuo.
- La eficiencia no es constante: Un engranaje sin fin a 60:1 relación tendrá menor eficiencia que el mismo engranaje sin fin en 10:1. Las cajas de cambios multietapa agravan las pérdidas. Usa eficiencia como rango, no es un multiplicador fijo.
La conclusión: El cálculo del par tiene tres techos: par nominal en la caja de cambios, Límite térmico del motor, y eficiencia en tu ratio real. Cualquiera de estas puede ser la restricción de enlace. Comprueba los tres antes de concluir que una combinación de ratio y motor dada funcionará.
Factor de servicio
El factor de servicio (también llamado factor de aplicación o factor de sobrecarga) tiene en cuenta la naturaleza de la carga impulsada. Una cinta transportadora cargada de forma uniforme (Par constante, Arranques suaves) necesita un factor de servicio menor que una trituradora o una bomba de recíprocos (Cargas de choque, Salidas frecuentes, Inversión).
La selección del factor de servicio depende de:
- Clase de carga: Uniforme (U), Choque moderado (M), Shock fuerte (H)
- Horario de funcionamiento diario: Más horas suelen requerir un factor más alto
- Frecuencia de inicio: Los arranques frecuentes introducen tensiones térmicas y mecánicas
- Carga completa vs. Inicios con carga parcial: Empezar con carga completa es más exigente
Diferentes fabricantes utilizan distintas tablas de factores de servicio. Al comparar proveedores, Pide la tabla de selección específica para la serie que estás evaluando — no asumas que un "factor de servicio de 1,5" significa lo mismo entre marcas.
Tengo un perfil de carga pero no estoy seguro del par? Envía la velocidad y potencia nominales de tu motor, Velocidad de salida objetivo, y una descripción de la carga impulsada (Cinta transportadora, Mezclador, agitador, etcétera.). Podemos ayudarte a estimar la relación necesaria y comprobar si la potencia de la caja de cambios coincide.
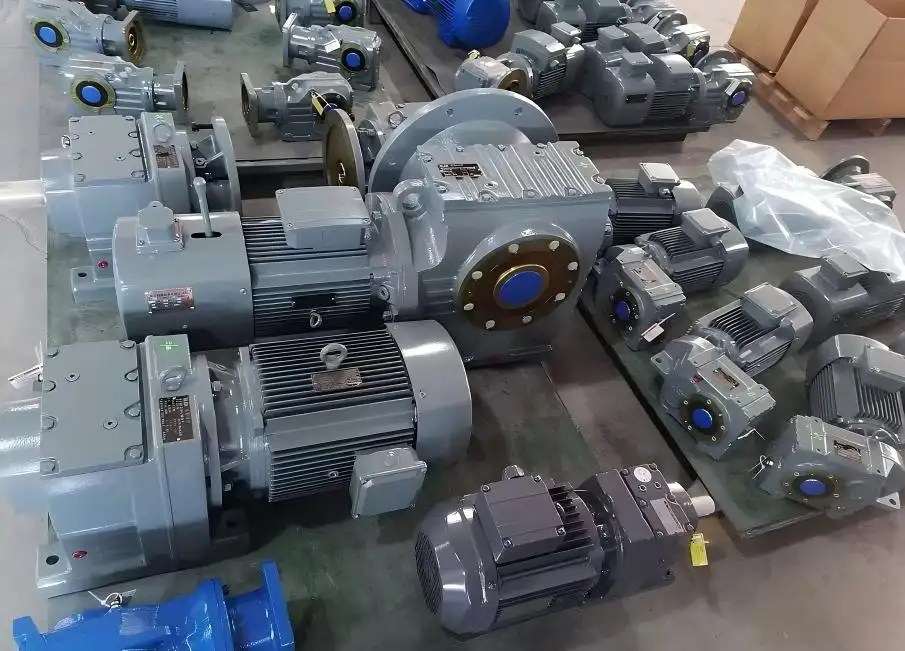
Paso 4: Especificar la interfaz de montaje
La interfaz de montaje es donde muchas instalaciones de motores de engranajes de ángulo recto tienen problemas. Un motor con la relación y par correctos puede fallar al instalarse si el eje, Brida, Pie, o la orientación no coincide con la máquina.
Eje de salida: Sólido vs. Hueco
| Dimensión | Eje sólido | Eje hueco |
| Método de conexión | Acoplamiento, Piñón dentado, o polea montada en el eje | El eje de la máquina accionada se inserta directamente en el diámetro hueco de la caja de cambios |
| Requisitos de espacio | Necesita espacio para acoplamientos y extensión del eje | Más compacto; elimina el acoplamiento |
| Alineación | Requiere una alineación cuidadosa (radial y angular) entre la caja de cambios y el eje de transmisión | Autoalineante; el eje entra directamente en el diámetro |
| Transferencia de par | Llave pasante y llave en el eje | Tonalidad de fino a la tonalidad bemol (DIN 6885) o disco retráctil (Disco de expansión) |
| Desmontaje | Relativamente sencillo | Puede requerir un extractor hidráulico o herramientas especializadas |
| Reacción de par | Transmitido mediante acoplamiento al bastidor de máquina | Requiere un brazo de par o un soporte de reacción para evitar la rotación de la caja de cambios |
Eje hueco no significa "no gestión del par de reacción". Cuando una caja de cambios se monta directamente sobre el eje accionado (Configuración de eje hueco), El par de reacción — el par que intenta girar toda la carcasa de la caja de cambios en la dirección opuesta a la salida — debe ser absorbido por un brazo de torsión, Corchete de reacción, o otro enlace mecánico con el bastidor de la máquina. Sin esto, La caja de cambios girará bajo carga.
Montaje con pie vs. montaje en brida
- Montaje en el pie: La caja de cambios se asienta sobre una base o bastidor de la máquina, Fundiciones atornilladas a través de los estribos. Este es el estilo de montaje industrial más común y funciona bien cuando la máquina tiene una superficie de montaje plana.
- Montaje en brida: La caja de cambios se monta en una cara vertical u horizontal mediante una brida mecanizada. Esto es común en equipos donde el accionamiento está montado en un lateral o donde el espacio debajo del disco está restringido.
- Regla crítica: Si una caja de cambios tiene opciones de montaje tanto en pie como en pestaña, No atornilleis ambos a la vez. Apretar tanto los tornillos de pie como los de la brida genera fuerzas en competencia que pueden deformar la carcasa, Desalineación de los engranajes, y causar fallo prematuro de los rodamientos. Utiliza un método de montaje por instalación.
Posición de montaje y lubricación
Los motores de engranajes de ángulo recto pueden instalarse en diferentes orientaciones — horizontales, vertical, en ángulo — dependiendo del diseño de la máquina. La posición de montaje afecta directamente al nivel de aceite dentro de la caja de cambios:
- Lubricación por baño de aceite depende de que los engranajes se sumergan en el cárter de aceite. Si cambia la orientación de la caja de cambios, El nivel de aceite en relación con los cambios de marcha.
- Cambiar la posición de montaje respecto a la especificación original requiere ajustar la cantidad de llenado de aceite para asegurar una lubricación adecuada del engranaje.
- Posición del respirador/ventilación: El respirador de la caja de cambios (una pequeña ventilación que iguala la presión interna) debe estar posicionado en el punto más alto de la orientación instalada. Si el respirador queda por debajo del nivel de aceite, El aceite se va a escapar.
- Instalación de motores verticales: Cuando el motor está montado verticalmente (apuntando hacia arriba o hacia abajo), Se requieren precauciones para evitar que líquidos o contaminantes entren en el motor a lo largo del eje.
La mayoría de los fabricantes utilizan un código de posición de montaje (como M1 a M6) como convención industrial para definir las seis orientaciones estándar de instalación. Al pedir, Especifica el código de posición de montaje para que la fábrica llene la cantidad correcta de aceite y posicione el respirador adecuadamente.
Especificación de la interfaz de montaje? Envía el diámetro del eje accionado, Dimensiones de la keyway, y longitud axial disponible. Si esto es un reemplazo, Proporciona fotos de la instalación existente — placa con el nombre, Eje de salida, Cara de montaje, y el espacio total — para que podamos confirmar la configuración correcta de montaje antes de presupuestar.
Paso 5: Evaluar el entorno, Sellado, y Acceso de Mantenimiento
El entorno operativo afecta la selección del tipo de engranaje, Requisitos de sellado, Lubricación, y fiabilidad a largo plazo.
Temperatura ambiente
Los motores industriales estándar suelen estar clasificados para temperaturas ambientales de 0°C a 40°C. Si tu equipo funciona en un entorno más frío (por debajo de 0°C), La viscosidad del lubricante al arrancar puede ser demasiado alta, lo que provoca una lubricación insuficiente hasta que el aceite se calienta. En entornos más calurosos (por encima de 40°C), La capacidad de disipación térmica de la caja de cambios se reduce, y el aceite puede degradarse más rápido.
Contaminación y sellado
- Ambientes polvorientos (Minería, cemento, Manipulación de grano): Requieren sellos robustos en el eje (Juntas de labios, Sellos del Laberinto, o anillos en V) para evitar que partículas abrasivas entren en la caja de cambios y dañen los dientes y rodamientos del engranaje.
- Entornos de lavado (Procesamiento de alimentos, Farmacéutica): Requieren herrajes de acero inoxidable, Carcasas selladas, y cajas con clasificación IP. Los motores industriales de engranajes estándar pueden no ser adecuados sin mejoras específicas de sellado.
- Instalación exterior: Requiere protección contra la entrada de humedad, Degradación UV de componentes no metálicos, y el ciclo de temperatura.
Acceso de mantenimiento
Los motores de engranajes de ángulo recto requieren mantenimiento periódico: Revisiones y cambios de aceite, Inspección de sellos, y finalmente reemplazo de rodamientos o engranajes. Al diseñar la instalación, Asegurarse de que haya suficiente espacio alrededor de la caja de cambios para:
- Revisión y cambio de aceite (Acceso al tapón de drenaje y al tapón de llenado)
- Inspeccionando el respirador
- Retirando la unidad para el servicio (Acceso por cerrojo, Espacio de elevación)
- Medición de la temperatura en la superficie de la carcasa
Una instalación compacta que ahorra 50 mm de ancho de máquina pero bloquea el tapón de drenaje de aceite costará mucho más tiempo de inactividad de mantenimiento que de espacio.
Paso 6: Ajustar el motor — Voltaje, Energía, Freno, y Control
El paso final es especificar el lado del motor del conjunto del motor de engranajes.
Potencia y voltaje del motor
- Motores de inducción de CA son la opción más común para motores industriales de engranajes de ángulo recto. Voltajes estándar (por ejemplo,, 230/400V 50Hz, 460V 60Hz) y los tamaños estándar de chasis facilitan la sustitución e integración.
- Motores de corriente continua puede utilizarse en aplicaciones que requieren control de velocidad mediante ajuste de voltaje, Equipos alimentados por batería, o diseños OEM específicos. Los motores de engranajes de CC tienen diferentes consideraciones de corriente y control (consulta nuestra guía de selección de motores de engranajes de corriente continua para más detalles).
- Selección de potencia: La potencia del motor debe ser suficiente para generar el par máximo requerido a la velocidad requerida, con el factor de servicio aplicado. Reducir el tamaño del motor provoca sobrecarga y sobrecalentamiento; Sobredimensionar el tamaño desperdicia energía y puede aumentar el coste innecesariamente.
Freno
Si la aplicación requiere que la carga se detenga y mantenga la posición (Transportadoras inclinadas, Elevaciones verticales, Sistemas de posicionamiento), Es necesario un freno. Especificar:
- Función del freno: Decisión (Mantener la posición cuando se apague), Detenerse (desacelerar la carga hasta que quede en reposo), o parada de emergencia
- Par de frenado: Debe ser suficiente para soportar o detener la carga máxima esperada
- Tensión de frenado: Debe coincidir con el sistema de control (CA o CC, con el rectificador adecuado si fuera necesario)
- Tipo de freno: Aplicado con muelle (Failsafe — se activa cuando se corta la alimentación) es estándar para aplicaciones de seguridad
No confíes en el autobloqueo de un engranaje sin fin como sustituto del freno. Como se ha comentado en el Paso 2, El autobloqueo es condicional y puede liberarse por vibraciones o cambios de temperatura del lubricante.
Control y retroalimentación
Si la aplicación requiere velocidad variable, Posicionamiento, o operación sincronizada con otros discos, Especificar los requisitos de control:
- Variador de frecuencia (VFD) para motores de corriente alterna: Permite ajustar la velocidad, Arranque suave, y control de par. Asegúrate de que la caja de cambios esté homologada para el rango de régimen de funcionamiento y que la refrigeración a bajas revoluciones sea adecuada.
- Retroalimentación de codificador o resolver: Para control de velocidad o posición en lazo cerrado
- Inversión: Si la aplicación requiere cambios frecuentes de dirección, La caja de cambios y el motor deben estar homologados para la inversión, y el freno (si se ajusta) debe liberarse lo suficientemente rápido para permitir una inversión suave
Resumen de la selección: Árbol de decisión y parámetros de RFQ
Árbol de Decisión
- ¿Es necesario el diseño de la máquina una transmisión de 90 grados?? → Si es así, Adelante. Si no, Consideremos eje en línea o paralelo.
- ¿Qué tipo de engranaje se ajusta al perfil de operación?? → Prioridad de coste → gusano de servicio corto/intermitente. Prioridad de eficiencia de trabajo largo/continuo → bisel helicoidal.
- Qué relación y par de salida se necesitan? → Calcular a partir de la velocidad del motor y la velocidad de salida requerida. Comprobar el par nominal de la caja de cambios.
- ¿Qué interfaz de montaje necesita la máquina? → Eje sólido o hueco, Pie o reborde, Código de posición de montaje, Gestión del par de reacción.
- ¿En qué entorno operará la unidad?? → Temperatura, Contaminación, Sellado, Acceso de mantenimiento.
- Qué especificaciones del motor se necesitan? → Poder, Voltaje, Freno, Control, retroalimentación.
Lista de verificación de parámetros RFQ
Al enviar una consulta a un proveedor, Proporciona todo lo posible de lo siguiente:
| Categoría | Parámetros |
| Aplicación | Tipo de máquina, Componente accionado, Descripción del diseño |
| Producción | RPM de salida requeridas, Descripción del par o carga requerida |
| Motor | Energía (kW o HP), Voltaje, Frecuencia, Fase (AC) o tensión de alimentación (DC) |
| Ratio | Relación de reducción de objetivos (si se conoce) o velocidad del motor para el cálculo |
| Deber | Horario/día de funcionamiento, empiezas por hora, Arranque a carga completa o parcial |
| Montaje | Tipo de eje (Sólido/Hueco), Diámetro del eje, Brida o pie, Posición de montaje |
| Medio ambiente | Rango de temperatura ambiente, Nivel de contaminación, Interior/exterior |
| Freno | Obligatorio (Sí/No), Función (Detención/detención/emergencia), Voltaje |
| Control | VFD (Sí/No), Retroalimentación del codificador (Sí/No), Inversión requerida (Sí/No) |
| Cantidad | Cantidad inicial del pedido y estimación anual |
Listo para recibir una recomendación de modelo específica? Sube el boceto de la disposición de tu máquina o los datos de la placa con nombre existentes junto con los parámetros anteriores. Revisaremos la orientación del eje, Idoneidad por tipo de engranaje, Configuración de montaje, y requisitos de servicio, Luego confirma una serie y una combinación de modelos que se adapten a tu equipo.
Compartir en redes sociales:


Contáctanos
En este artículo
Motor de engranajes en ángulo recto: Suministro eléctrico compatible, Velocidad variable y frenado
26 de octubre, 2026
Planificación de la instalación de un reductor de bisel: Necesidad de girar el eje en una disposición práctica de transmisión
26 de octubre, 2026
Elegir una caja de cambios de grúa aérea por su función de izado o desplazamiento
26 de octubre, 2026
Sustitución de una caja de cambios de tornillo sin fin industrial: Qué conservar y qué reevaluar
25 de octubre, 2026