


Reductores planetarios de precisión
Los sistemas de transmisión planetaria de precisión están estructurados para soportar un control de movimiento preciso con un par estable.


Reductores planetarios de precisión para sistemas de movimiento de alta precisión
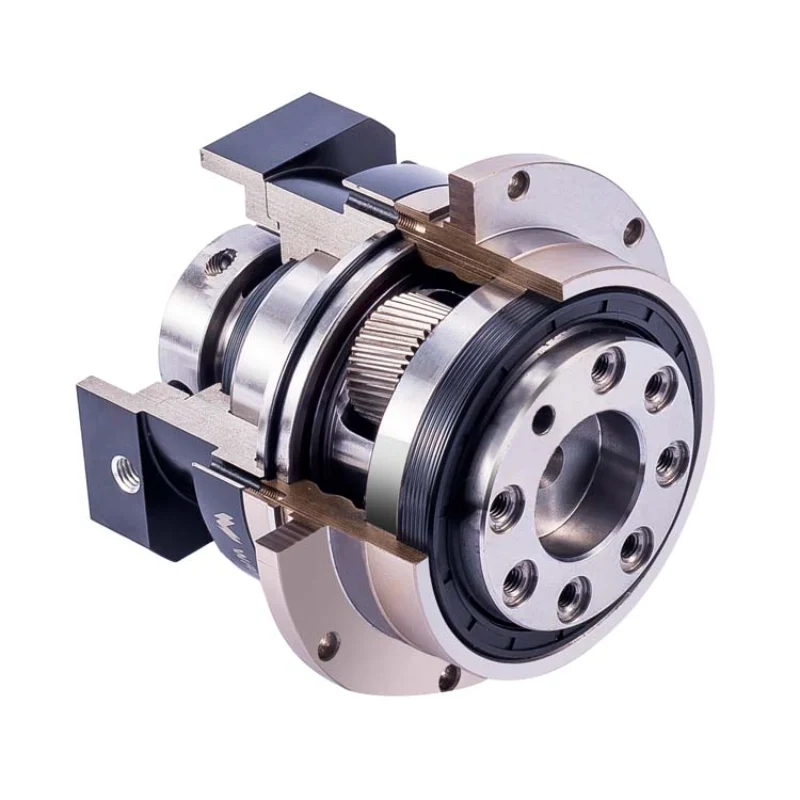
Los reductores planetarios de precisión están diseñados para proporcionar una reducción controlada de velocidad y una salida de par estable en sistemas que requieren alta precisión de posicionamiento. La estructura interna consiste en un engranaje solar, Múltiples engranajes planetarios, y un engranaje anular, permitiendo que la energía se distribuya de manera uniforme a lo largo del sistema de transmisión. Esta configuración soporta aplicaciones donde el control de movimiento debe mantenerse consistente y preciso durante periodos de funcionamiento prolongados.
Estructura de engranaje planetario para control de movimiento de bajo juego
- El acoplamiento de varias velocidades distribuye la carga a lo largo del sistema
- El diseño de bajo juego permite una salida de movimiento precisa
- La estructura compacta permite la instalación en espacios limitados
- La interacción de engranajes permite una transmisión suave y estable
El proceso de reducción se logra mediante la rotación coordinada entre los engranajes solares, Engranajes planetarios, y el engranaje anular. Esta disposición permite un par estable manteniendo la velocidad de rotación controlada. El reparto de carga entre varios engranajes reduce la concentración de esfuerzos, Soporte de un rendimiento mecánico consistente durante la operación continua.
La carcasa cerrada protege los componentes internos del polvo, Humedad, e influencias externas. La lubricación interna favorece una interacción suave de los engranajes, ayudando a mantener condiciones operativas estables durante largos periodos de servicio. Esta estructura también permite reducir la frecuencia de mantenimiento manteniendo un rendimiento consistente.
Los reductores planetarios de precisión se aplican ampliamente en sistemas que requieren alta precisión y movimiento controlado. Su estructura soporta el uso en equipos de posicionamiento, Sistemas de automatización, y conjuntos mecánicos de precisión. La combinación de bajo juego y diseño compacto permite la integración en sistemas donde la precisión del movimiento y las restricciones estructurales deben equilibrarse.