


 Inicio /
Motor de engranajes vs servomotor: Lo cual es adecuado para la automatización?
Accionamientos de eje vertical tras pérdida de potencia: Qué datos de retención y frenos deben verificar los fabricantes?
14 de octubre, 2026
Máquinas de empaquetado indexadas: Cálculo del par de aceleración a partir de un perfil de movimiento
14 de octubre, 2026
Cambio de la relación de la caja de cambios de tornillo sin fin NMRV: ¿Puedes conservar el motor existente??
14 de octubre, 2026
Cómo comprobar la carga en voladizo cuando un piñón de cadena se mueve a lo largo del eje de salida de la caja de cambios
14 de octubre, 2026
Para la mayoría de las tareas de automatización de velocidad fija y de servicio continuo — cintas transportadoras, Mezcladores, Polipastos, Manipulación de materiales — un motor de engranajes es la opción más sencilla y rentable; para posicionamiento en lazo cerrado con alta precisión, como pick-and-place, CNC, o robótica, Se requiere un servomotor. Los factores decisivos son la complejidad de control, Precisión de posicionamiento, y comportamiento de par a velocidad. Esta guía compara ambas tecnologías entre esos criterios para que puedas relacionar la propulsión con la función.
Puntos clave:
- Los motores de engranajes utilizan control en lazo abierto y entregan un par motor continuo a velocidades fijas o variables; Los servomotores utilizan control en lazo cerrado con retroalimentación del codificador para la posición, Velocidad, y precisión del par.
- Los servomotores destacan en el posicionamiento — precisión a nivel micrométrico y respuesta a milisegundos — pero su par máximo suele limitarse a aproximadamente un ciclo de trabajo del 1%, lo que las hace inadecuadas para cargas pesadas continuas.
- Los motores de engranajes mantienen el par durante todo el ciclo de trabajo y son más sencillos de poner en marcha y mantener; Los sistemas servo requieren afinación, Repuestos más complejos, y mayor inversión inicial.
- Regla de decisión: Elige un motor de engranajes para fijo continuo- o de velocidad variable; Elige un servomotor cuando la precisión en el posicionamiento en lazo cerrado sea la prioridad.
¿Qué es un motor de engranajes??
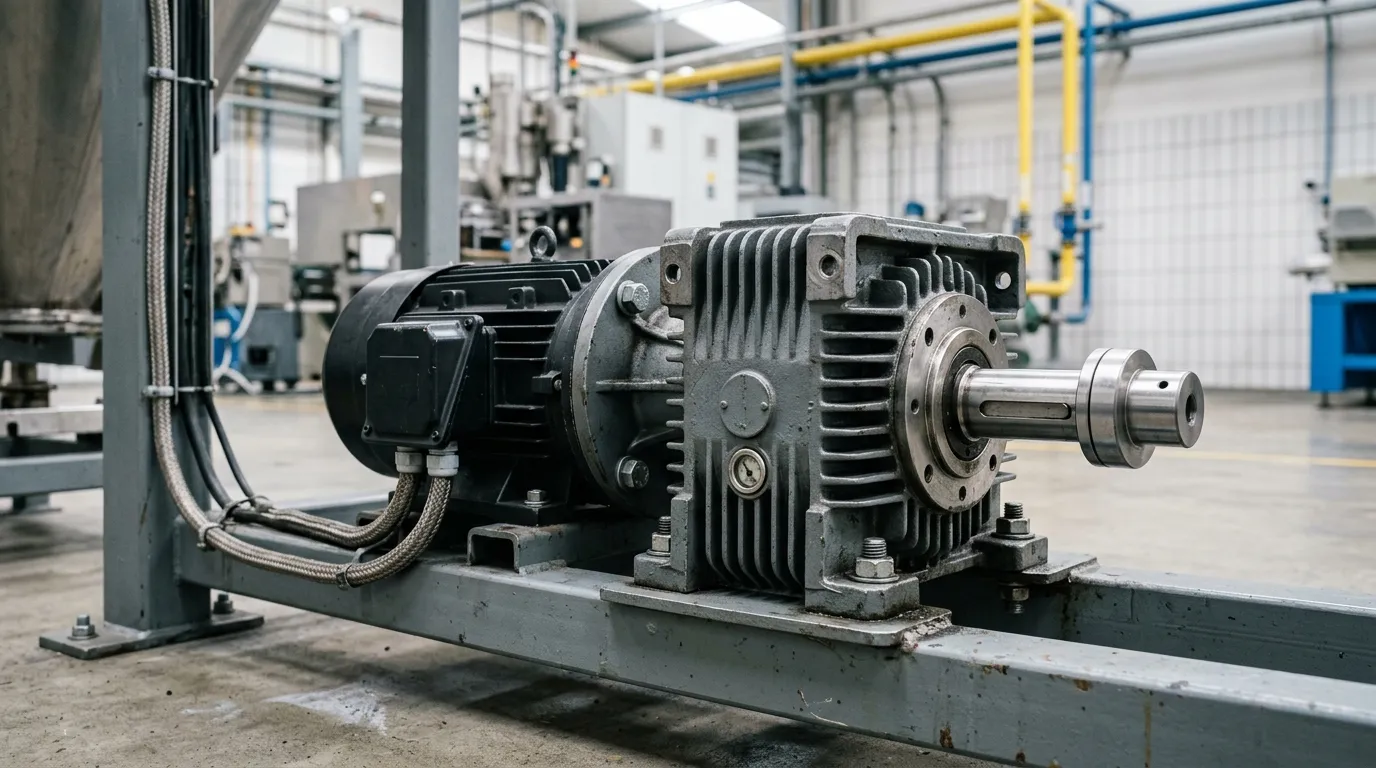
Un motor de engranajes es un dispositivo de salida de potencia que integra un motor eléctrico con un mecanismo de reducción de engranajes para proporcionar bajas revoluciones, Alta potencia de par motor. Según Target Hydraulics, Un motor de engranajes "salidas a baja velocidad, Potencia de alto par" combinando el motor con un conjunto reductor. La caja de cambios reduce la velocidad de salida mientras multiplica el par, Permitiendo que un motor relativamente pequeño impulse cargas pesadas.
Los motores de engranajes suelen usar control en lazo abierto: El motor recibe una orden para funcionar a cierta velocidad, pero no existe un mecanismo de retroalimentación que verifique la salida real. Esto las hace sencillas, robusto, y muy adecuado para aplicaciones de servicio continuo donde no se requiere una posición precisa.
Un ejemplo común es el Motor helicoidal de engranajes, Ampliamente utilizado para transporte continuo, Mezcla, y manipulación de materiales. Si no tienes claro en qué se diferencia un motor de engranajes de un motor eléctrico simple sin etapa reductora, nuestro Motor de engranajes vs motor eléctrico La comparación explica la distinción.
¿Qué es un servomotor??
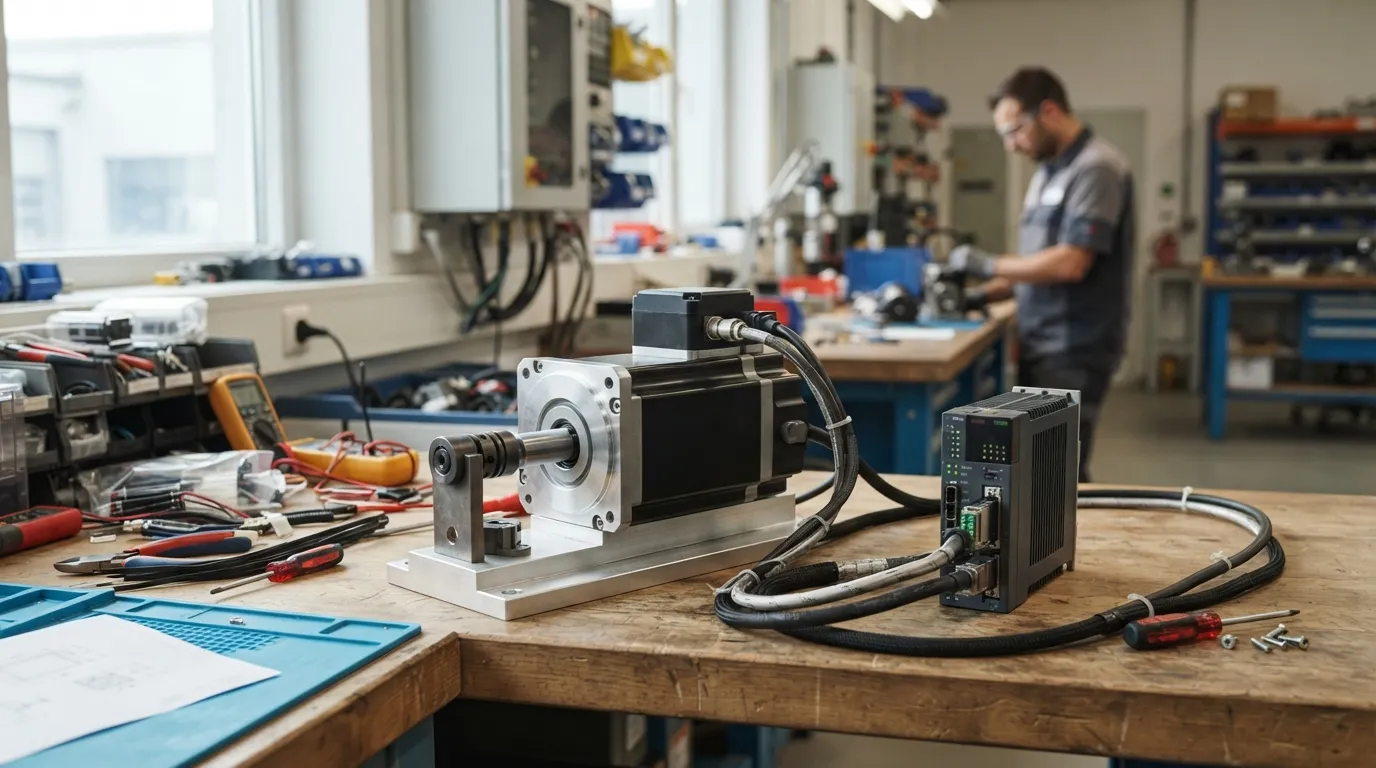
Un servomotor es cualquier motor eléctrico — normalmente de corriente alterna o de corriente continua sin escobillas — integrado con un codificador, Conductor, y controlador para proporcionar posición en lazo cerrado, Velocidad, y control de par con retroalimentación en tiempo real. Como explica el recurso de ingeniería de la Universidad de Clemson, Un servomotor es técnicamente cualquier motor con un controlador en lazo cerrado; El término describe el sistema de control, no una construcción específica de motor.
Los servomotores soportan tres modos de control: Posición, Velocidad, y par motor, según Target Hydraulics. El codificador informa continuamente la posición real del rotor al controlador, que lo compara con el valor ordenado y corrige cualquier desviación automáticamente.
Los servomotores suelen tener entre 4 y 12 polos (Productos ISL), lo que contribuye a su amplio rango de velocidades y respuesta rápida. Esta arquitectura de lazo cerrado es lo que permite la alta precisión de posicionamiento que exigen aplicaciones de automatización como la robótica y la maquinaria CNC.
Motor de engranajes vs servomotor: Comparación lado a lado
La siguiente tabla compara los motores de engranajes y servomotores entre los criterios que más importan en la automatización: Método de control, Precisión de posicionamiento, Comportamiento del par, Rango de velocidad, Coste, complejidad, Mantenimiento, y ciclo de trabajo.
| Criterion | Motor de engranajes | Servomotor |
|---|---|---|
| Método de control | Lazo abierto (Sin retroalimentación) | Circuito cerrado (Retroalimentación del codificador) |
| Precisión en el posicionamiento | Bajo; depende de la estabilidad en carga y voltaje | Alto; A nivel micrómetro |
| Comportamiento del par | Par continuo a lo largo del ciclo de trabajo completo | Alto par motor continuo; Par máximo limitado a ~1% del ciclo de trabajo |
| Rango de velocidad | Variable fija o limitada vía VFD | Amplio rango de velocidades; Par constante a través de la banda |
| Coste inicial | Inferior | Más alto (Sintonización del controlador de accionamiento del motor) |
| Complejidad | Sencillo; Enchufable | Complejo; requiere ajuste y puesta en marcha PID |
| Mantenimiento | Sencillo; Desgaste previsible de la caja de cambios | Codificador, Impulso, y mantenimiento de afinación; Más repuestos |
| Ciclo de trabajo | Capacidad de servicio continuo (S1) | Mejor para intermitentes, Servicio dinámico |
La conclusión más importante de esta comparación es la diferencia en la arquitectura de control. Los motores de engranajes funcionan en lazo abierto: no verifican su salida con un comando. Los servomotores funcionan en circuito cerrado: Ellos comprueban continuamente la lectura del codificador con la posición comandada, Velocidad, o par, y corregir cualquier error en tiempo real.
Esta diferencia impulsa todos los demás ejes de comparación — precisión, Coste, complejidad, y ajuste de la aplicación.
Control en lazo abierto vs control en lazo cerrado — Qué cambios en la práctica?
El control en lazo abierto significa que el motor recibe un comando pero no recibe retroalimentación sobre si lo ha conseguido. El motor funciona a una velocidad fija, y cualquier variación que ocurra debido a la carga o el voltaje se acepta simplemente. Según Target Hydraulics, La velocidad de salida del motor de engranajes se ve afectada por las fluctuaciones de tensión y los cambios de carga, y no existe una compensación automática por la desviación de movimiento.
Control en lazo cerrado, en contraste, utiliza un codificador para verificar la posición y la velocidad de forma continua, Corrección automática de desviaciones. Por eso los sistemas servo pueden mantener la precisión incluso bajo cargas variables.
Qué significa esto para tu solicitud:
- Lazo abierto (Motor de engranajes): Aceptable cuando una variación de velocidad de unos pocos porcentajes no afecta a la calidad del producto ni a la seguridad del proceso.
- Circuito cerrado (Servomotor): Requerida cuando el eje debe mantener la posición o mantener una velocidad precisa independientemente de las perturbaciones de carga.
Los servomotores también requieren ajuste para estabilizar el bucle de retroalimentación, según Assun Motor. Este es un paso de puesta en marcha que añade tiempo y requiere experiencia técnica — algo que un motor de engranajes nunca necesita. Los motores paso a paso también funcionan en circuito abierto; ver nuestro Motor de engranajes vs motor paso a paso Comparación para un lado a lado relacionado.
Par motor a velocidad: La diferencia de rendimiento que decide
Los motores de engranajes proporcionan un par motor continuo durante todo el ciclo de trabajo, mientras que los servomotores proporcionan un par continuo alto pero limitan el par máximo a aproximadamente un 1% del ciclo de trabajo. Esta distinción es el aspecto más comúnmente malinterpretado de la decisión entre motor de engranajes y servomotor.
Un servomotor puede entregar un par máximo alto durante un breve instante, útil para acelerar una carga rápidamente o superar un obstáculo temporal. Pero ese par máximo no puede mantenerse. Assun Motor afirma que el par máximo del servomotor suele estar limitado a un ciclo de trabajo del ~1%, lo que significa que el motor solo puede funcionar al par máximo durante una pequeña fracción de cada ciclo de trabajo antes de tener que volver a niveles continuos de par.
Para una aplicación que requiere un par sostenido y pesado — una cinta transportadora funcionando las 24 horas del día, los 7 días de la semana, un mezclador que procesa material viscoso, Un polipasto que eleva una carga constante — un motor de engranajes es la mejor opción porque proporciona su par nominal de forma continua sin sobrecalentarse ni reducir la capacidad.
Los servomotores ofrecen una ventaja de par: Mantienen un par constante en una banda de velocidad más amplia y pueden funcionar entre 2 y 4 veces más rápido que los motores paso a paso sin perder par, según ISL Products. A escala de afición, un servo del mismo tamaño puede entregar aproximadamente el doble del par de pérdida que un motor de corriente continua con engranajes comparables (Foro Pololu), pero esta proporción no se traduce directamente en comparaciones industriales de tareas continuas.
La regla práctica: si tu carga requiere un par continuo a una velocidad fija o que varía lentamente, Un motor de engranajes suele ser más pequeño, Más barato, y más fiable que un sistema servo dimensionado para el mismo par continuo — porque el servo tendría que ser significativamente sobredimensionado para mantener el funcionamiento máximo dentro de su límite de ciclo de trabajo.
Comparación de costes: Por lo que realmente pagas
Los motores de engranajes cuestan menos al principio, no requieren afinación, y tienen repuestos más sencillos; Los sistemas servo cuestan sustancialmente más porque el motor necesita un sistema de transmisión, Controlador, codificador, y el tiempo de puesta en marcha — una diferencia total en el coste de propiedad que crece con el tamaño del sistema.
La diferencia de coste tiene tres componentes:
1. Coste inicial de compra. Los motores de engranajes de CA son buenos para trabajos sencillos y suelen ser más baratos; Los servomotores ofrecen control dinámico pero a un precio más alto (Impulso Wanshsin). La distancia se amplía porque un servomotor no puede funcionar solo: necesita un accionamiento y controlador a juego.
2. Puesta en marcha y afinación. Un sistema servo requiere configuración y ajuste PID para estabilizar el bucle de retroalimentación (Assun Motor). Este es tiempo de ingeniería que un motor de engranajes nunca consume. Para una planta con conocimientos limitados en automatización, Este coste puede ser significativo.
3. Mantenimiento y coste del ciclo de vida. Los motores de engranajes tienen un desgaste previsible de la caja de cambios y piezas de repuesto simples. Los sistemas servo tienen más componentes — codificador, Impulso, Cables, parámetros de ajuste — que pueden fallar o derivar. El inventario de repuestos y el tiempo de diagnóstico son mayores.
Para un OEM que construye una máquina con múltiples ejes, La diferencia de costes se acumula. Si la aplicación no requiere realmente posicionamiento en lazo cerrado, Elegir servomotores significa pagar por una capacidad que la máquina nunca utilizará. Si estás evaluando motores de engranajes para una nueva línea de productos, nuestro Guía de compra de motores reductores de engranajes para OEM Cubre las consideraciones de especificaciones y adquisiciones con más profundidad.
Qué aplicaciones necesitan qué motor?
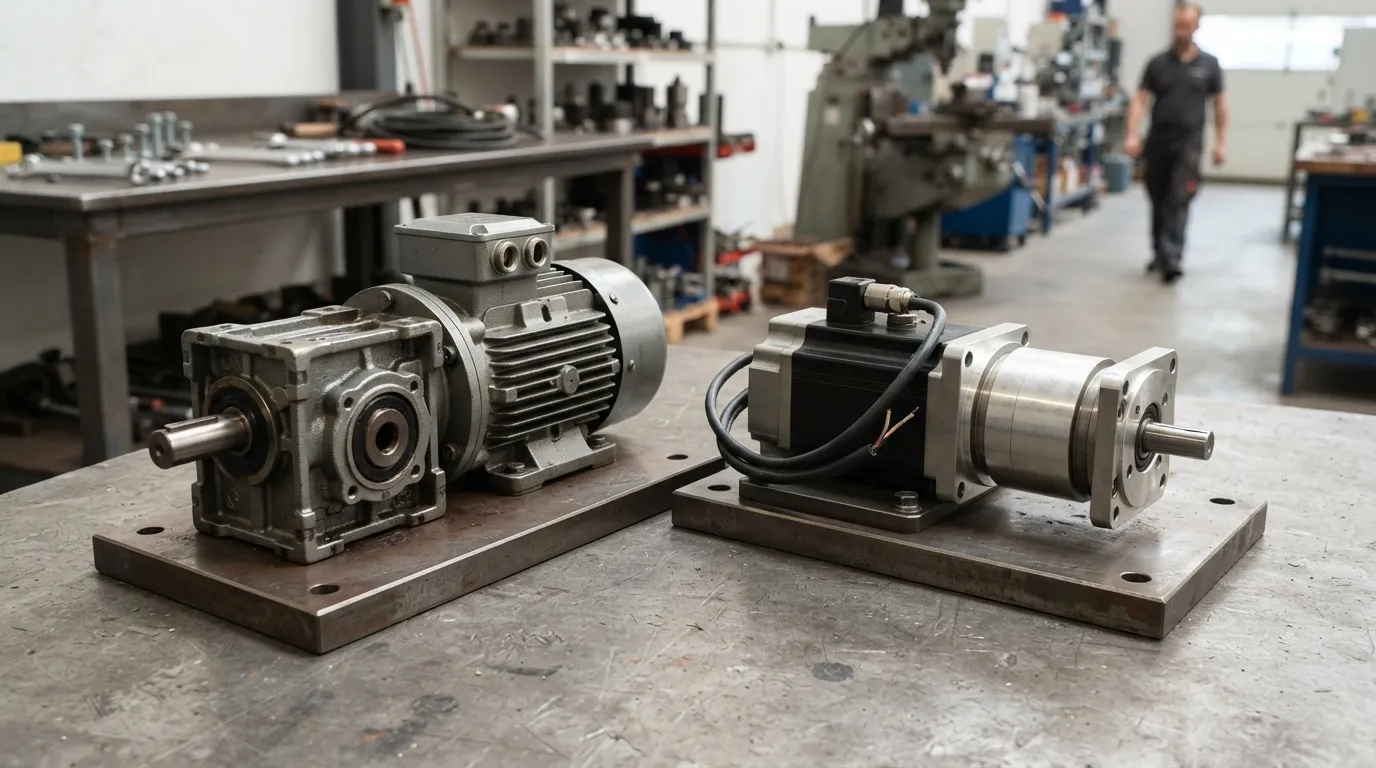
Fijo continuo- o el servicio de velocidad variable con bajas demandas de posicionamiento apunta a motores de engranajes; Posicionamiento dinámico, Arranques y paradas rápidas, y puntos de alta precisión en servomotores.
La siguiente tabla empareja las aplicaciones industriales comunes con la tecnología que mejor se adapte.
| Aplicación | Motor de engranajes | Servomotor |
|---|---|---|
| Transportadoras / manipulación de materiales | ✔ Mejor opción | ✘ Sobreingeniería |
| Mezcladores / agitadores | ✔ Mejor opción | ✘ Sobreingeniería, Coste |
| Polipastos / cabrestantes | ✔ Mejor opción (Servicio continuo) | △ Posible, Pero límites de par máximo |
| Embalaje (Relleno/Sellado) | △ Posible | ✔ Mejor opción (Posicionamiento dinámico) |
| Robots de recoger y colocar | ✘ Baja precisión | ✔ Mejor opción |
| Máquinas CNC | ✘ Sin precisión en el posicionamiento | ✔ Mejor opción |
| Rotadores de soldadura | ✔ Mejor opción (Rotación continua) | △ Posible, Coste innecesario |
Antes de comparar estas dos tecnologías en detalle, Merece la pena revisar el proceso más amplio de Elegir un motor eléctrico industrial, que abarca familias de motores, Ciclos de trabajo, y consideraciones de recinto que se aplican independientemente del tipo de control.
La regla de decisión: Servo para posicionamiento, Motor de engranajes para servicio continuo
Usa un servomotor cuando necesites precisión en posicionamiento en lazo cerrado; Utiliza un motor de engranajes para fijos continuos- o de velocidad variable. Esta norma cubre aproximadamente el 90% de las decisiones de automatización industrial.
Para aplicarlo de forma sistemática, Trabaja estos cinco pasos:
Paso 1: Determina si tu eje necesita retroalimentación de posición. Si la solicitud requiere ocupar un puesto, siguiendo una trayectoria precisa, o sincronizando con otro eje, Se requiere un servomotor. Si la carga solo necesita moverse a cierta velocidad sin verificación posicional, Un motor de engranajes funciona.
Paso 2: Evaluar el ciclo de trabajo. El funcionamiento continuo — funcionando durante horas o 24/7 — favorece los motores de engranajes. Intermitente, Movimientos dinámicos con salidas frecuentes, paradas, y las inversiones favorecen los servomotores, lo que puede aprovechar su capacidad de par máximo breve.
Paso 3: Calcular el par a velocidad. Determina el par que requiere la carga a la velocidad de funcionamiento. ¿Puede un servomotor mantener ese par de forma continua? Recuerda que el par máximo del servo está limitado a aproximadamente un 1% del ciclo de trabajo. Si la carga requiere par continuo y el servo debe ser sobredimensionado para proporcionarlo, Un motor de engranajes probablemente sea la mejor opción de ingeniería.
Paso 4: Comparar el coste total. Motor de suma, Impulso, Controlador, Tiempo de afinación, Repuestos, y el mantenimiento esperado para ambas opciones. Para un solo eje de posicionamiento, El coste del servo puede justificarse; para un sistema de transportadores de 20 ejes, rara vez es así.
Paso 5: Comprobar factores ambientales. Considera los requisitos de lavado, Temperatura ambiente, Clasificaciones de los recintos, y espacio disponible. Motores de engranajes, con su caja de cambios autónoma, a menudo son más fáciles de especificar para entornos industriales duros que los servomotores con discos externos y codificadores.
Cuándo los servomotores necesitan una caja de cambios — y por qué es importante
Muchas aplicaciones en servo — robótica, Máquinas CNC, Tablas de posicionamiento — combinar el servomotor con una caja de cambios planetaria de precisión para multiplicar el par, reducir la inercia reflejada, y adaptar el motor a la carga. Esto no es una señal de que un motor de engranajes pueda sustituir al servo; más bien, Es una práctica estándar para optimizar el rendimiento del sistema servo.
Una caja de cambios servo cumple tres funciones:
- Multiplicación de par: Un reductor planetario aumenta el par disponible en el eje de salida, permitiendo que un servomotor más pequeño impulse una carga más pesada.
- Ajuste de inercia: El reductor cambia la inercia de carga reflejada que ve el motor, lo que mejora la respuesta dinámica y la estabilidad.
- Control de la reacción: Reductores planetarios de precisión con bajo juego (medido en minutos de arco) Preservar la precisión de posicionamiento del sistema servo.
Si tu aplicación utiliza un servomotor, La elección del reductor importa. Mingye fabrica reductores de engranajes planetarios diseñados para maquinaria accionada por servo, con engranajes de precisión adecuados para aplicaciones de posicionamiento. Para un análisis más profundo de los compromisos entre tipos de reductores, Véase nuestra comparación de Caja de cambios planetaria vs Transmisión Armónica.
Ventajas y limitaciones del motor de engranajes
Los motores de engranajes ganan por simplicidad, Par continuo, y coste — pero carecen de precisión de posicionamiento y no pueden corregir la variación de velocidad inducida por la carga.
Ventajas:
- Par continuo a lo largo de todo el ciclo de trabajo (Hidráulica de Objetivo)
- Menor coste inicial que los sistemas servo (Impulso Wanshsin)
- Control simple en lazo abierto; No se requiere afinación ni puesta en marcha
- Mantenimiento predecible con desgaste sencillo de la caja de cambios
Limitaciones:
- Sin retroalimentación en lazo cerrado; La velocidad varía con las fluctuaciones de carga y tensión (Hidráulica de Objetivo)
- Baja precisión de posicionamiento — inadecuada para aplicaciones que requieren control de posición preciso
- Respuesta dinámica limitada en comparación con los sistemas servo
Ventajas y limitaciones del servomotor
Los servomotores ofrecen alta precisión y respuesta dinámica, pero cuestan más, Necesito afinación, y su par máximo está limitado a aproximadamente un 1% del ciclo de trabajo.
Ventajas:
- Precisión en lazo cerrado a nivel micrómetro (Hidráulica de Objetivo)
- Tiempo de respuesta a nivel de milisegundos (Hidráulica de Objetivo)
- Tres modos de control: Posición, Velocidad, y par motor (Hidráulica de Objetivo)
- Alta eficiencia eléctrica, típicamente entre el 80 y el 90% (Productos ISL)
Limitaciones:
- Requiere afinación para estabilizar el bucle de retroalimentación (Assun Motor)
- Par máximo limitado a ~1% del ciclo de trabajo (Assun Motor)
- Mayor coste — motor más transmisión más controlador (Impulso Wanshsin)
- Repuestos y requisitos de mantenimiento más complejos
Preguntas frecuentes
¿Cuáles son las diferencias clave entre un motor de engranajes y un servomotor??
Las cuatro principales diferencias son el método de control, Precisión de posicionamiento, Comportamiento de par a velocidad, y coste. Los motores de engranajes utilizan control en lazo abierto con menor precisión y menor coste; Los servomotores utilizan control en lazo cerrado con alta precisión y mayor coste. Los motores de engranajes proporcionan un par motor continuo, mientras que los servomotores limitan el par máximo a aproximadamente un 1% del ciclo de trabajo.
¿Cuáles son las desventajas de usar un servomotor??
Los servomotores cuestan más, requieren ajuste PID durante la puesta en servicio, y tienen un par máximo limitado a aproximadamente un 1% del ciclo de trabajo. También tienen más componentes — codificador, Impulso, controlador — que puede fallar o derivar, Lo que implica repuestos y mantenimiento más complejos en comparación con un motor de engranajes.
¿Cuáles son los tres tipos de servomotores??
Los servomotores suelen clasificarse por tipo de corriente: Servomotores de CA, Servomotores de corriente continua, y corriente continua sin escobillas (BLDC) Servomotores. Los tres utilizan control en lazo cerrado con retroalimentación del codificador. La clasificación es importante para la selección porque los servos de CA generalmente ofrecen mayor potencia y un funcionamiento más suave a alta velocidad, mientras que los servos de corriente continua son más sencillos de manejar.
¿Necesita codificación un servomotor??
Los servomotores no requieren programación tradicional, Pero el disco o controlador debe configurarse y ajustarse — a menudo mediante software — para estabilizar el bucle de retroalimentación y ajustar las características de carga. Este es un paso de puesta en marcha, no desarrollo de software. El proceso de sintonización ajusta los parámetros PID para que el motor responda sin oscilaciones ni excesos.
¿Cómo puedo elegir entre un motor de engranajes y un servomotor??
Utiliza la regla de decisión de cinco pasos: Determina si tu eje necesita retroalimentación de posición, evaluar el ciclo de trabajo, calcular el par a velocidad, Comparar el coste total, y comprobar los factores ambientales. Si necesitas precisión en posicionamiento en lazo cerrado, Elige un servo; para fijo continuo- o de velocidad variable, Elige un motor de engranajes.
Si tu aplicación apunta a un motor de engranajes, transporte continuo, Mezcla, Izado, o manipulación de materiales — Mingye fabrica R, S, K, y motores de engranajes de la serie F con mecanizado CNC interno y personalización OEM de dimensiones y relaciones de montaje. Si tu eje necesita un servomotor combinado con una caja de cambios planetaria de precisión, Los reductores planetarios de Mingye están diseñados para servicio servo. Contacta con nuestro equipo de ingeniería para informar tu par, Velocidad, y datos del ciclo de servicio para una recomendación sin compromiso.
Compartir en redes sociales:


Contáctanos
Accionamientos de eje vertical tras pérdida de potencia: Qué datos de retención y frenos deben verificar los fabricantes?
14 de octubre, 2026
Máquinas de empaquetado indexadas: Cálculo del par de aceleración a partir de un perfil de movimiento
14 de octubre, 2026
Cambio de la relación de la caja de cambios de tornillo sin fin NMRV: ¿Puedes conservar el motor existente??
14 de octubre, 2026
Cómo comprobar la carga en voladizo cuando un piñón de cadena se mueve a lo largo del eje de salida de la caja de cambios
14 de octubre, 2026