


 Inicio /
¿Por qué se utilizan cajas de cambios cicloidales en robótica?
Accionamientos de eje vertical tras pérdida de potencia: Qué datos de retención y frenos deben verificar los fabricantes?
14 de octubre, 2026
Máquinas de empaquetado indexadas: Cálculo del par de aceleración a partir de un perfil de movimiento
14 de octubre, 2026
Cambio de la relación de la caja de cambios de tornillo sin fin NMRV: ¿Puedes conservar el motor existente??
14 de octubre, 2026
Cómo comprobar la carga en voladizo cuando un piñón de cadena se mueve a lo largo del eje de salida de la caja de cambios
14 de octubre, 2026
Las cajas de cambios cicloidales se utilizan en robótica porque ofrecen altas relaciones de reducción (30:De 1 a 300:1) en una sola etapa compacta con un juego extremadamente bajo, alta rigidez torsional, y una tolerancia excepcional a la carga de choque — precisamente lo que las articulaciones robóticas necesitan para una precisión, Movimiento repetible bajo cargas variables. Su contacto rodante multidiente distribuye la fuerza a través de muchas superficies, así sobreviven a los arranques abruptos, paradas, y inversiones de dirección comunes en la operación robótica.
Puntos clave
- Las cajas de cambios cicloidales alcanzan relaciones de una sola etapa a partir de 30:De 1 a 300:1 con retroceso tan bajo como ≤1 minuto de arco, Permitiendo un posicionamiento preciso de las articulaciones robóticas.
- El contacto de rodamiento de varios dientes distribuye la carga a lo largo de muchas superficies, Proporcionando a los accionamientos cicloidales una tolerancia a carga de choque de hasta 5 veces el par nominal — ideal para eventos robóticos de arranque/parada y atascos.
- El diseño excéntrico de levas con contacto rodante minimiza el desgaste y el juego mientras maximiza la rigidez, Superando a las cajas de cambios planetarias bajo cargas de choque.
- Los accionamientos cicloidales dominan en los robots industriales de alta carga útil; Los accionamientos armónicos siguen siendo preferidos para robots más ligeros (Carga útil de 1–20 kg) donde la relación precisión-peso es lo más importante.
¿Qué es una caja de cambios cicloidal??
Una caja de cambios cicloidal es un reductor de velocidad compacto que utiliza un árbol de levas excéntrico para orbitar uno o dos discos cicloidales contra pasadores anulares estacionarios, conversión de entrada a altas velocidades en par de alto par, salida a baja velocidad mediante contacto rodante. Es uno de los tres tipos principales de engranajes utilizados en robots industriales, junto a la onda de tensión (Armónico) Accionamientos y engranajes planetarios.
La caja de cambios cicloidal pertenece a una familia de componentes de transmisión de potencia que sirven a la automatización industrial, Manipulación de materiales, y maquinaria de proceso. Más allá de la robótica, Las cajas de cambios cicloidales se utilizan ampliamente en muchas aplicaciones industriales donde compacto, Se requiere una reducción de par alta.
¿Cómo funciona una caja de cambios cicloidal??
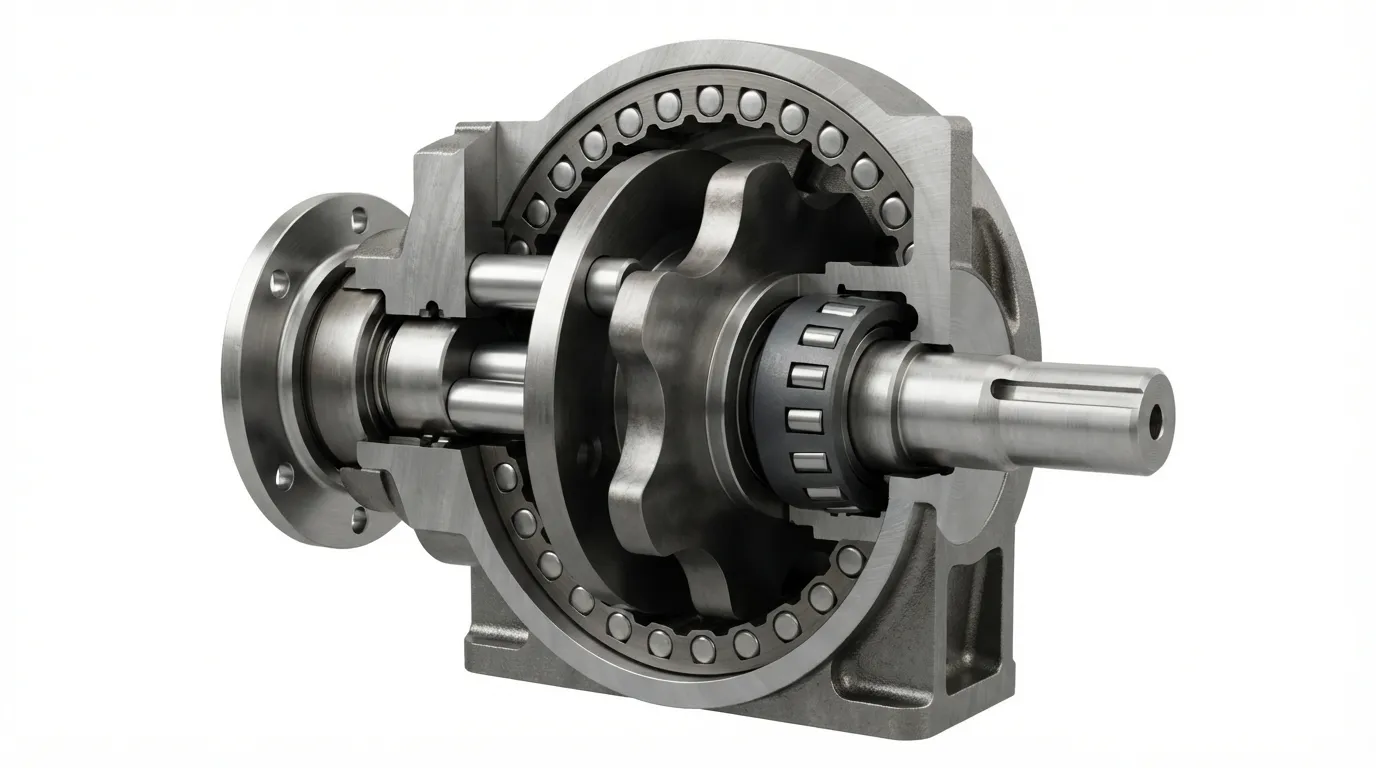
Una caja de cambios cicloidal funciona convirtiendo el movimiento rotatorio de un eje de entrada en el más lento, Movimiento orbital de mayor par de uno o más discos cicloidales, que luego accionan un eje de salida a través de un conjunto de pasadores de salida.
El principio de funcionamiento sigue estos pasos:
- Rotación del eje de entrada: El eje de entrada gira un rodamiento excéntrico montado en su centro.
- Movimiento excéntrico de la leva: El rodamiento excéntrico obliga al disco cicloidal a orbitar en lugar de simplemente girar, creando un movimiento circular descentrado.
- Acoplamiento de disco cicloidal: Mientras el disco orbita, Su perfil lobulado encaja con los pines anulares fijos fijos a la carcasa de la caja de cambios.
- Avance pin a pin: Cada órbita completa del disco avanza el punto de acoplamiento un lóbulo, forzando al disco a girar ligeramente en la dirección opuesta.
- Extracción de pasadores de salida: Pines de salida, posicionados a través de orificios en el disco, capturar esta rotación lenta y transferirla al eje de salida.
- Generación de relaciones: La relación de reducción es igual al número de lóbulos en el disco, creando la reducción de velocidad.
Según IMSystems, si hay 11 pines fijos y 10 lóbulos en el disco cicloidal, la velocidad de salida se reduce por un factor de 10, y el par de salida se multiplica por diez. Este diseño de una sola etapa consigue proporciones desde 30:1 hasta 300:1.
Una consideración de diseño: El movimiento orbital del disco cicloidal crea vibraciones. Los ingenieros compensan con configuraciones de doble disco, donde dos discos están montados a 180 grados de distancia para cancelar el desequilibrio mutuo, aunque esto aumenta el tamaño y el peso.
¿Por qué se utilizan cajas de engranajes cicloidales en las articulaciones robóticas??
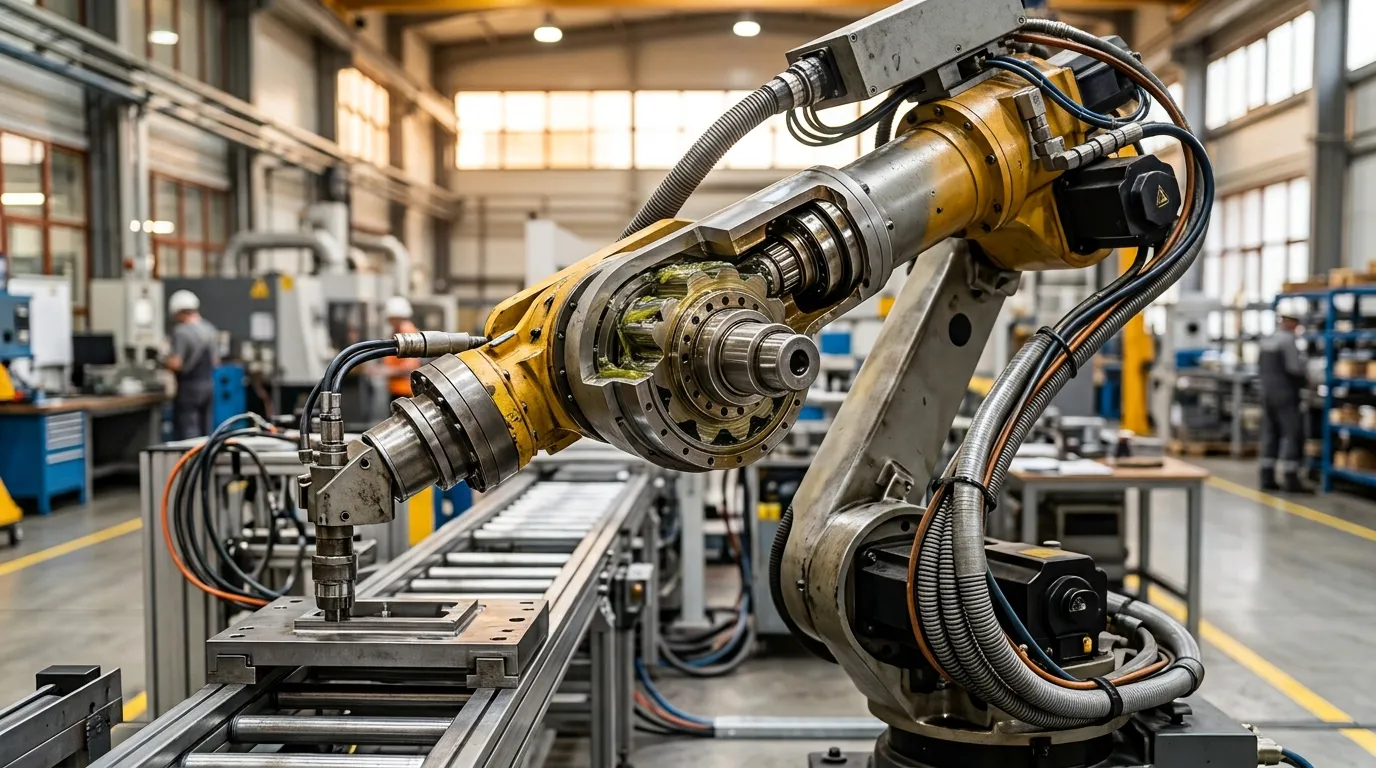
Las juntas robóticas requieren una alta densidad de par, Reacción mínima, alta rigidez, y resistencia a las cargas de impacto en un paquete compacto — las cajas de cambios cicloidales proporcionan los cuatro gracias a su diseño único de contacto rodante multidiente.
Según Cone Drive, Los accionamientos cicloidales manejan un alto par con un juego mínimo y se emplean en brazos robóticos, Actuadores, y sistemas de control de movimiento donde se requiere compacidad y reducciones de marchas de alto rendimiento. El contacto rodante entre los dientes del engranaje cicloidales reduce el riesgo de desgaste, Permitir cargas pesadas sin fallos.
La siguiente tabla asigna las características de diseño de las cajas de engranajes cicloidales a los beneficios específicos que ofrecen en las articulaciones robóticas:
| Característica de diseño | Cómo funciona | Beneficio robótico |
|---|---|---|
| Disco cicloidal excéntrico de cam | Relación alta compacta de una sola etapa | Alta reducción en la envolvente estrecha de la junta |
| Contacto de rodamiento multidiente | Carga distribuida entre muchas superficies | Alta rigidez torsional, Tolerancia a los golpes |
| Contacto rodante (no deslizarse) | Desgaste mínimo, No hay espacio entre dientes | Persiste una reacción casi nula sobre la vida |
| Diseño de doble disco | Los discos que giran en sentido contrario cancelan la vibración | Movimiento suave a diferentes velocidades |
El mallado multidiente es la ventaja definitoria. Cuando un brazo robótico cambia de dirección bajo una carga pesada, La caja de cambios cicloidal distribuye la carga por muchas superficies de rodamiento simultáneamente. Como señaló un experto en robótica, Esto proporciona "Alto par, Movimiento suave, y casi ninguna reacción negativa" incluso durante cambios rápidos de dirección. Una caja de cambios planetaria bajo las mismas condiciones concentraría la tensión en un solo diente del engranaje, arriesgando daños.
¿Cuáles son las desventajas o limitaciones de las cajas de cambios cicloidales??
Las cajas de engranajes cicloidales tienen inconvenientes: vibración por movimiento orbital, Mayor coste que las unidades planetarias, y una remontabilidad limitada a relaciones elevadas — pero estos son compromisos aceptables en articulaciones robóticas de alta carga útil donde la precisión y la durabilidad importan más.
Las principales limitaciones y su contexto de ingeniería:
- Vibración: El movimiento orbital del disco cicloidal crea vibraciones inherentes. El diseño de doble disco reduce pero no elimina esto; Los diseñadores robóticos deben tenerlo en cuenta en ejes de alta velocidad.
- Coste: Según Cone Drive, Los engranajes cicloidales suelen ser más caros de fabricar que las alternativas planetarias. Sin embargo, Ofrecen ahorros a largo plazo gracias a la durabilidad, Mantenimiento reducido, y mayor eficiencia en aplicaciones exigentes.
- Limitaciones de la conducción trasera: A altas proporciones de reducción, La fricción y el mecanismo excéntrico dificultan el backdrive. Esto supone una ventaja de seguridad para la retención de carga, pero limita las aplicaciones de recuperación de energía.
- Complejidad: El mecanizado de precisión requerido para discos cicloidales y componentes excéntricos los hace más complejos de fabricar que los simples conjuntos de engranajes planetarios.
Para ingenieros que comparan costes entre tipos de cajas de cambios, Comprender el coste total de propiedad importa más que el precio inicial de compra en aplicaciones robóticas.
¿Se puede accionar hacia atrás una caja de cambios cicloidal?
Algunas cajas de cambios cicloidales pueden ser retroaccionadas con relaciones de reducción más bajas, Pero la fricción y el mecanismo excéntrico dificultan el retroaccionamiento a relaciones más altas — una propiedad útil para la retención de carga, pero una limitación para la recuperación de energía o el movimiento flexible.
Según IMSystems, a relaciones de transmisión más bajas, Algunos accionamientos cicloidales pueden ser remontables, Permitiendo la recuperación y cumplimiento de energía en sistemas robóticos. Esto significa que la caja de cambios puede ser accionada desde el lado de salida bajo ciertas condiciones. Sin embargo, a medida que aumenta la relación de reducción, La fricción interna y la ventaja mecánica del mecanismo excéntrico se combinan para resistir el movimiento inverso.
Para diseñadores robóticos, Esta capacidad de conducción hacia atrás condicionada es un arma de doble filo:
- Ventaja: Las cajas de cambios cicloidales de alta relación sostienen las cargas firmemente cuando se elimina la potencia, actuando como freno sin hardware adicional.
- Limitaciones: La caja de cambios no puede usarse para la recuperación de energía en sistemas regenerativos, y no proporcionará el cumplimiento de la conducción hacia atrás necesario para ciertas aplicaciones colaborativas o controladas por la fuerza.
Motores Cicloidal vs Armónicos en Robótica
Los propulsores armónicos dominan los brazos robóticos ligeros (Carga útil de 1–20 kg) donde la relación precisión-peso es crítica; Las cajas de cambios cicloidales destacan en robots de alta carga útil donde la tolerancia a los golpes, Rigidez, y la durabilidad bajo cargas pesadas es fundamental.
Según Frontiers in Robotics and AI, Los principales tipos de engranajes utilizados en robots industriales son los accionamientos por onda de tensión (comúnmente llamadas accionamientos armónicos), Accionamientos cicloidales, y accionamientos planetarios. La elección entre ellos depende de la clase de carga útil del robot y de las condiciones operativas.
| Atributo | Caja de cambios cicloidal | Accionamiento Armónico |
|---|---|---|
| Relación de reducción | 30:1–300:1 etapa única | Alto (50 típico:1–160:1) |
| Reacción | ≤1 arcmin posible | Casi cero |
| Densidad de par | Excelente | Excelente (más ligero) |
| Tolerancia a carga de choque | Excelente (hasta 5x nominal) | Moderado (Flexspline frágil) |
| Vibración | Algunos (Movimiento orbital) | Bajo |
| Coste | Más alto que planetario | Más alto que planetario |
| Mejor rango de carga útil | Robots de alta carga útil | Robots de 1–20 kg |
| Mantenimiento | Bajo desgaste, Sostenible | Fatiga por flexspline a lo largo del tiempo |
Ha surgido un patrón claro en la robótica industrial: Los engranajes cicloidales se utilizan ampliamente en robots de alta carga útil, mientras que los propulsores por onda de deformación o armónicos dominan muchas articulaciones robóticas en robots de menor carga útil (1–20 kg). El peso más ligero y el juego casi nulo del armónico lo hacen atractivo para pequeños, casi, Armas precisas. Las cajas de cambios cicloidales se convierten en la opción preferida cuando el robot debe soportar cargas más pesadas, Sobrevive a eventos de sorpresa, y mantener la precisión durante una vida útil más larga.
Para una comparación más detallada de estos dos tipos de unidades, consulta nuestra guía en Caja de cambios cicloidal vs transmisión armónica.
Cajas de cambios cicloidales vs planetarias en robótica
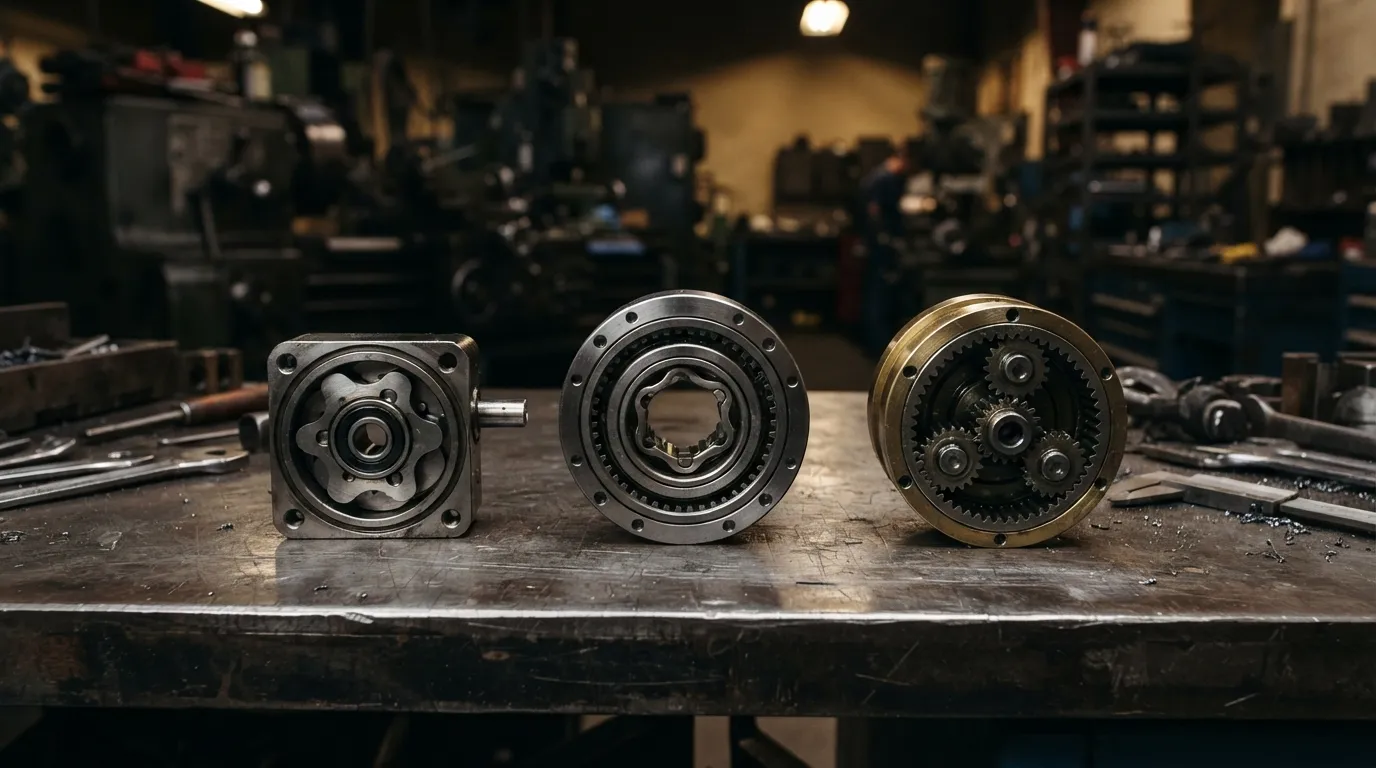
Las cajas de cambios planetarias ofrecen un coste menor, Mayor eficiencia, y menor vibración, Pero las cajas de cambios cicloidales son la opción estándar cuando una unidad planetaria sobreviviría a cargas en estado estacionario pero fallaría por descargas eléctricas, Startup Jams, o frecuentes inversiones de dirección.
Como explica Firgelli, el impulso cicloidal es "la opción estándar cuando una caja de cambios planetaria sobrevive a la carga en estado estable pero se le astilla los dientes por un arranque o un atasco." Esta distinción es fundamental para aplicaciones robóticas donde la articulación suele comenzar, paradas, Reversos, o encuentra resistencia.
| Atributo | Caja de cambios cicloidal | Caja de cambios planetaria |
|---|---|---|
| Relación de reducción | 30:1–300:1 etapa única | 3:1–100:1 por etapa |
| Reacción | ≤1 arcmin posible | Promedio de 3–10 arcmin |
| Tolerancia a carga de choque | Excelente (hasta 5x nominal) | Moderado (Astillado de dientes del engranaje) |
| Densidad de par | Mayor por peso | Menor por peso |
| Eficiencia | Bien, Un poco más bajo | Excelente |
| Vibración | Algunos (Movimiento orbital) | Bajo |
| Coste | Más alto | Inferior |
| Mejor uso | Cargas de choque, Alta Precisión | Cargas constantes, Alta velocidad |
Las cajas de cambios planetarias son la opción correcta cuando la carga es predecible, La velocidad es alta, y la eficiencia de costes es una prioridad. Las cajas de cambios cicloidales justifican su mayor coste cuando la articulación debe absorber las cargas de impacto, Mantener un juego de juego extremadamente bajo, o funcionar durante años sin mantenimiento relacionado con las consecuencias.
Para una comparación técnica en profundidad de estos dos diseños, ver nuestro Caja de cambios planetaria vs cicloidal Análisis.
Cómo seleccionar una caja de cambios cicloidal para una articulación robótica
Seleccione una caja de cambios cicloidal especificando la relación de reducción, Represalia, Rigidez torsional, Par continuo y máximo, Velocidad, y configuración de montaje — en ese orden de prioridad para la mayoría de las articulaciones robóticas.
El proceso de selección sigue una secuencia lógica:
- Determinar la relación de reducción necesario para ajustar la velocidad del motor a la velocidad requerida de la articulación. Las cajas de cambios cicloidales de una sola etapa cubren 30:De 1 a 300:1.
- Especificar la tolerancia al juego Basado en los requisitos de precisión de posicionamiento. Para aplicaciones robóticas de alta precisión, Apunta a una reacción por debajo de 3 minutos de arco (0.05 grados), según Arctos Robotics.
- Cálculo de los requisitos de rigidez torsional Basado en la carga y la deflexión aceptable bajo el par máximo.
- Define par continuo y máximo para la aplicación. Para referencia, la serie GAM GCL de cajas de cambios cicloidales robóticas ofrece un par nominal de 167 a 4410 Nm en todo su rango de tamaño.
- Comprobar las velocidades — las cajas de cambios cicloidales tienen velocidades máximas de entrada que no deben superarse.
- Confirmar las limitaciones de tamaño y peso para la envolvente de la articulación robótica.
- Configuración de montaje seleccionada — brida, Eje, o las opciones de ánima hueca deben coincidir con el diseño de la unión.
- Eficiencia y coste de revisión Compensaciones con el ciclo de trabajo de la aplicación.
Para orientación detallada sobre el proceso de selección, véase Cómo elegir un reductor cicloidal.
Veredicto final — Cuándo elegir cicloidal en lugar de armónico o planetario
Elige cicloidal para robots de alta carga útil, Ejes propensos a choques, o cuando una larga vida útil con un mantenimiento mínimo es crítica; Elige armónico para brazos de precisión ligeros; Elige planetario para estado estacionario, Aplicaciones sensibles al coste.
Tres reglas de decisión resumen la guía de ingeniería:
- Elige cicloidal cuando: El robot maneja grandes cargas útiles, La articulación sufre cargas de choque o frecuentes inversiones de dirección, o la aplicación requiere un retroceso inferior a 3 minutos de arco con larga vida útil.
- Elige armónico (Onda de deformación) cuando: El robot pertenece a la clase de carga útil de 1 a 20 kg, El peso es fundamental, y la aplicación exige casi cero reacción en un paquete ligero.
- Elige planetario cuando: La carga es constante, Los eventos de shock son raros, La velocidad es alta, y el coste inicial es la principal restricción.
La caja de cambios cicloidal se gana su lugar en las articulaciones robóticas porque resuelve el problema de ingeniería más difícil en el movimiento del robot: Combinación de alta reducción, Alta Precisión, y alta durabilidad en un paquete compacto que puede sobrevivir al abuso real de la operación industrial.
Mingye diseña y fabrica reductores cicloidales de molinete y otros equipos de transmisión de potencia en su propia fábrica equipada con CNC. Para orientación de ingeniería específica para el diseño de tu articulación robótica, contacta con el equipo de Mingye.
Compartir en redes sociales:


Contáctanos
En este artículo
Accionamientos de eje vertical tras pérdida de potencia: Qué datos de retención y frenos deben verificar los fabricantes?
14 de octubre, 2026
Máquinas de empaquetado indexadas: Cálculo del par de aceleración a partir de un perfil de movimiento
14 de octubre, 2026
Cambio de la relación de la caja de cambios de tornillo sin fin NMRV: ¿Puedes conservar el motor existente??
14 de octubre, 2026
Cómo comprobar la carga en voladizo cuando un piñón de cadena se mueve a lo largo del eje de salida de la caja de cambios
14 de octubre, 2026