


 Inicio /
Caja de cambios cicloidal vs Transmisión armónica: Diferencias en las aplicaciones de la robótica
Caja de cambios de mezcladora interna de goma: Lee el perfil de carga por lotes, No solo kW de motor
22 de octubre, 2026
Acoplamiento de caja de cambios industrial caliente tras alineación en frío: Qué comprobar
22 de octubre, 2026
El sistema hidráulico de giro no gira: Motor separado, Fallos en los frenos y la caja de cambios
22 de octubre, 2026
Cambios en la brecha del rollo del calendario: ¿Qué debe incluir el acoplamiento de transmisión?
22 de octubre, 2026
Si tienes que elegir entre una caja de cambios cicloidal y un accionamiento armónico para una articulación robótica, La respuesta corta es: Los accionamientos armónicos ganan en la compacidad y el reacción-juego casi nulo para hachas de precisión más ligeras como las muñecas, mientras que las cajas de cambios cicloidales ganan en tolerancia a los amortiguadores, Rigidez, y la vida útil de ejes de carga pesada como bases y hombros. Ambos ofrecen altas proporciones de reducción en una sola etapa, Pero lo consiguen mediante mecanismos fundamentalmente diferentes que se adaptan a distintas articulaciones y ciclos de trabajo.
Puntos clave:
- Diferencia de mecanismos: Los accionamientos armónicos utilizan un generador de ondas, flexspline, y spline circular; Los variadores cicloidales utilizan un rodamiento excéntrico y un disco cicloidal con pasadores, lo que conduce a diferentes modos de fallo y características de carga.
- Rigidez & Shock: Los accionamientos cicloidales proporcionan mayor rigidez torsional y una resistencia superior a la carga de choque (Hasta ~5× par nominal), lo que las hace mejores para articulaciones pesadas o cargadas por impacto.
- Reacción: Los accionamientos armónicos ofrecen un funcionamiento verdaderamente sin juego; Los accionamientos cicloidales logran un juego de juego muy bajo (casi cero cuando se precarga) pero no matemáticamente cero.
- Eficiencia: Los accionamientos cicloidales suelen alcanzar una eficiencia entre un 3 y un 5% superior a los accionamientos armónicos (85–92% frente a 70–85%) debido a la reducción de la fricción deslizante.
- Mapeo de ejes robóticos: Los engranajes de onda de deformación dominan las muñecas, codos, y uniones compactas; Accionamientos cicloidales de ajuste de bases, Hombros, y ejes de alta inercia donde la carga de choque y la vida útil importan más que el peso.
¿Qué es una caja de cambios cicloidal??
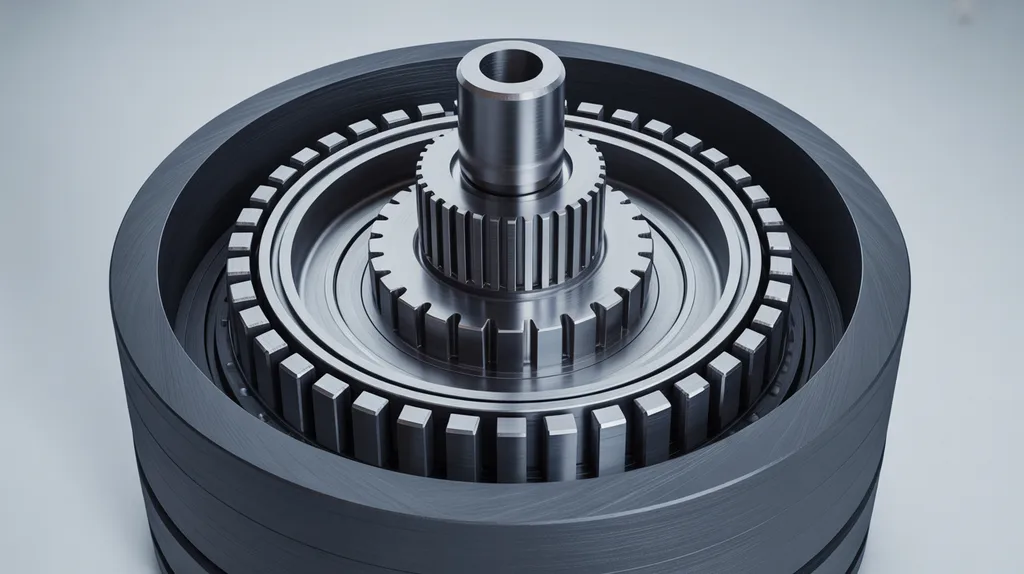
A Caja de cambios cicloidal (también llamado accionamiento cicloidal o reductor cicloidal) es un mecanismo de reducción de velocidad que utiliza un rodamiento excéntrico para accionar uno o más discos cicloidales, que se moven contra los pasadores de engranaje anular para convertir la entrada de alta velocidad en una salida de alto par.
Los componentes clave son:
- Rodamiento/leva excéntrico — montado en el eje de entrada, crea un excéntrico (Descentrado) Movimiento
- Disco cicloidal(s) — uno o dos discos lobados que rodan dentro de la carcasa
- Pines/rodillos de engranajes anulares — pines fijos dentro de la carcasa con los que contacta el disco cicloidal
- Pines de salida — transferir el movimiento orbital al eje de salida
Porque varios dientes del disco cicloidal permanecen en contacto con los pasadores del engranaje anular simultáneamente, La carga se distribuye entre muchos puntos de contacto. Según Cone Drive, Este diseño de múltiples contactos otorga a los accionamientos cicloidales ventajas naturales en resistencia a la carga de choque, Durabilidad, y alta capacidad de par. El contacto rodante — en lugar del contacto deslizante — es también lo que hace que los accionamientos cicloidales sean más eficientes que los armónicos en la mayoría de las condiciones de funcionamiento.
Las cajas de engranajes cicloidales se utilizan ampliamente en aplicaciones industriales que van desde sistemas de transportes hasta maquinaria pesada. Para una visión más amplia de dónde encajan estos reductores en diferentes sectores, Consulta nuestra guía para Aplicaciones en cajas de cambios cicloidales.
¿Qué es un impulso armónico? (Equipo de ola de deformación)?
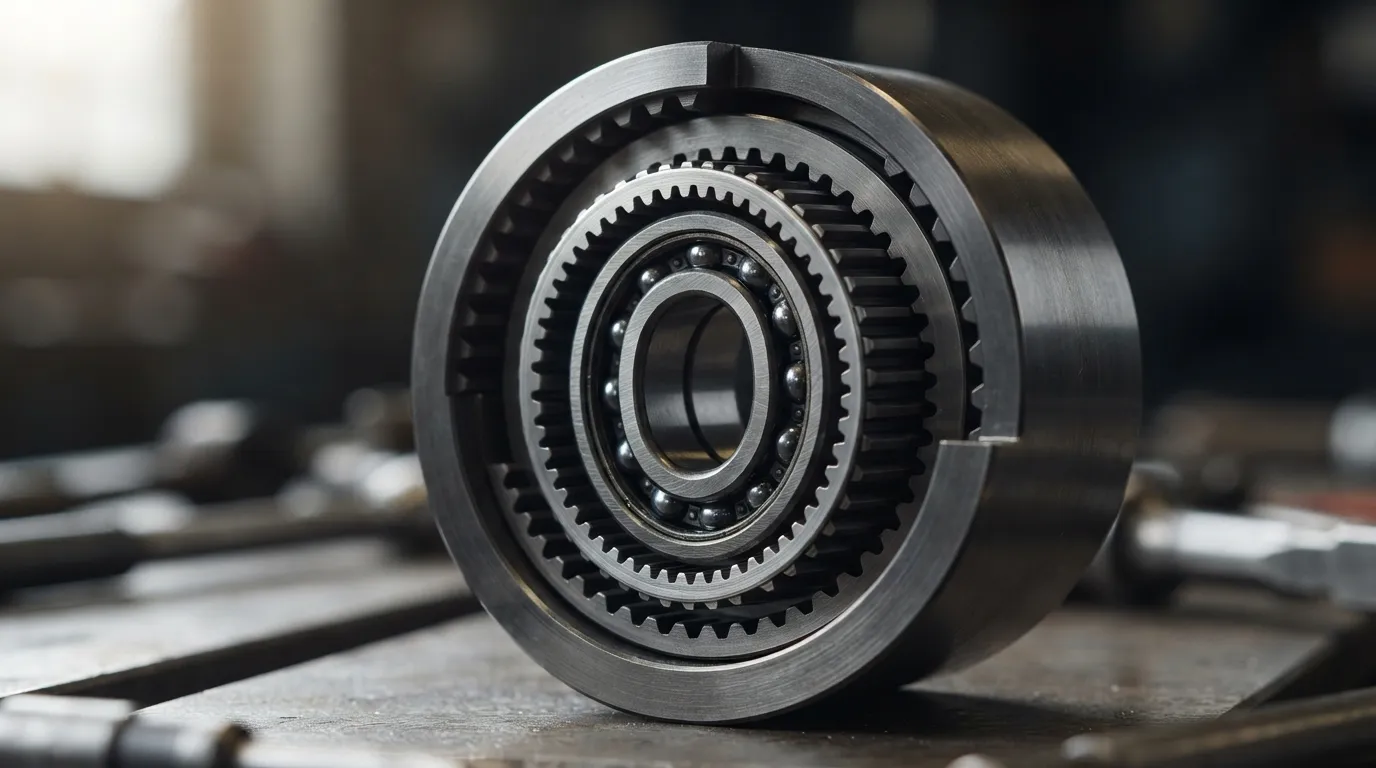
A Impulso armónico — también llamado engranaje de onda de deformación — es un mecanismo compacto de reducción de velocidad que utiliza un generador de ondas para deformar elásticamente una estría-flexible contra una estría-circular rígida, creando dientes enredados en dos puntos opuestos.
Los tres componentes principales son:
- Generador de ondas — una leva elíptica con un rodamiento que encaja dentro de la flexspline
- Flexspline — una de pared fina, cilindro flexible con dientes externos en su superficie exterior
- Estria circular — un anillo rígido con dientes internos que se encajan con la flexspline
El generador de ondas rota y deforma elasticamente la flexspline, haciendo que encaje con la spline circular en dos puntos. Porque la flexspline tiene ligeramente menos dientes que la circular spline, Cada rotación avanza la salida en un pequeño incremento — produciendo una alta reducción en un solo, Etapa compacta.
La tecnología de accionamiento armónico fue inventada por C.W. Musser en 1957. Según Cone Drive, Los accionamientos armónicos son preferidos en aplicaciones que requieren Cero reacción, alta precisión posicional, y movimiento suave — especialmente en robótica, Aeroespacial, y dispositivos médicos. La flexspline es el elemento definitorio: Su deformación elástica permite el acoplamiento sin reacción., Pero también es el componente más susceptible a la fatiga con el tiempo.
Caja de cambios cicloidal vs Transmisión armónica: Comparación directa
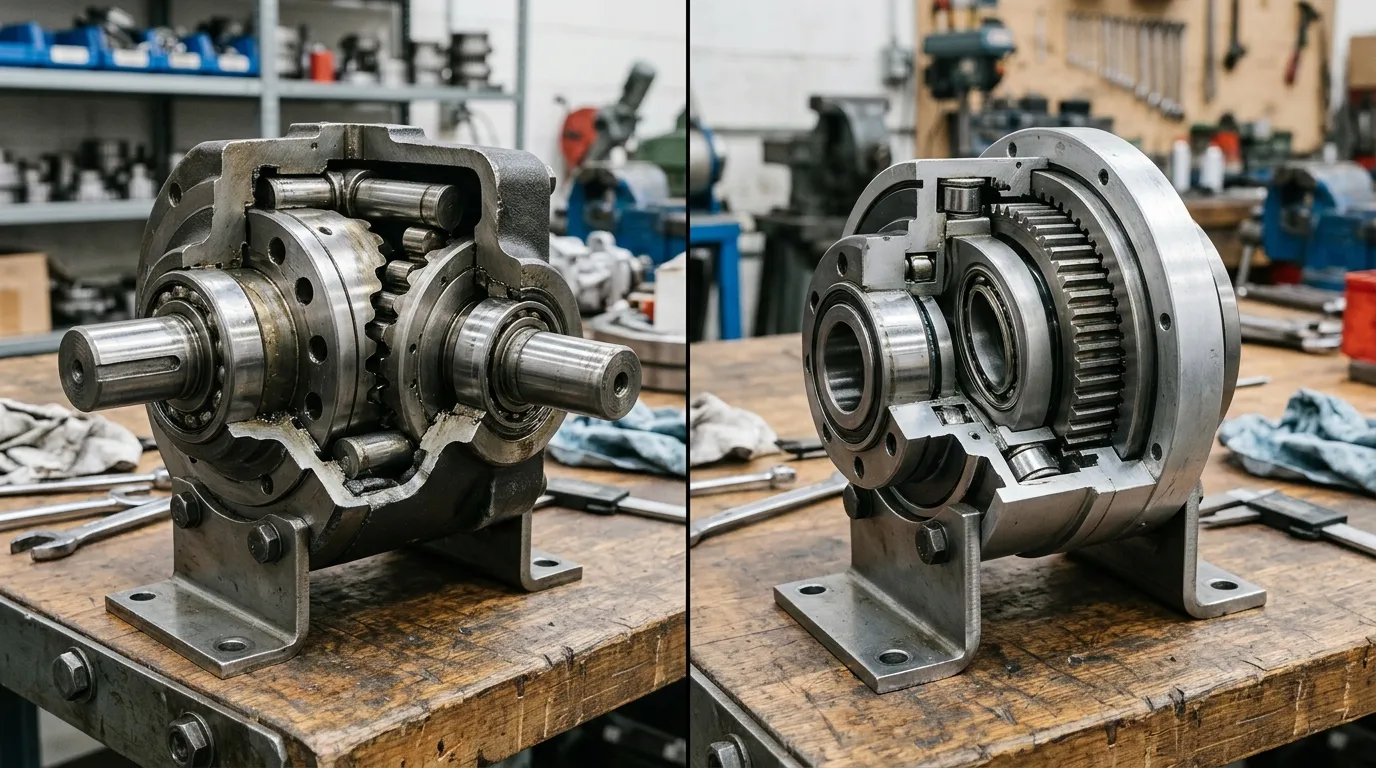
Los propulsores cicloidales y armónicos difieren fundamentalmente en el retroceso, Rigidez, Tolerancia a los golpes, Eficiencia, y esperanza de vida. Los accionamientos cicloidales favorecen la robustez y cargas pesadas, mientras que los accionamientos armónicos favorecen la compacidad y la precisión.
| Parámetro | Caja de cambios cicloidal | Accionamiento Armónico |
|---|---|---|
| Reacción | Casi cero (Dependiente de la precarga) | Cero verdadero (por diseño) |
| Rigidez torsional | Alto | Moderado (Cumplimiento de flexspline) |
| Capacidad de carga de choque | Excelente (~5× par nominal típico) | Limitada (Riesgo de fatiga por flexspline) |
| Eficiencia | 85–92% | 70–85% |
| Relación de reducción | 30:De 1 a 300:1 | 30:De 1 a 300:1 |
| Tamaño / peso | Más grande, más pesado | Compacto, ligero |
| Vida útil / desgaste | Long (Contacto rodante) | Limitada (Fatiga de flexspline) |
| Ruido | Bajo | Bajo |
| Tendencia de costes | Moderado | Históricamente superior |
| Ejes robóticos mejor adaptados | Base, Hombro, Juntas de alta inercia | Muñeca, codo, Juntas compactas |
Ninguna de las dos tecnologías es universalmente "mejor." La elección correcta depende totalmente de lo que debe hacer la unión — cuánta carga soporta, Con qué frecuencia ve impacto, cuánto espacio hay disponible, y qué nivel de precisión exige la aplicación.
Reacción: Cero vs Cercano a Cero
Los accionamientos armónicos eliminan completamente el juego mediante diseño mecánico; Los accionamientos cicloidales logran un juego de juego muy bajo, que se convierte en prácticamente en cero cuando se precarga.
Según Laifual Drive, Los engranajes de onda de deformación ofrecen un verdadero juego cero por diseño, mientras que los accionamientos cicloidales ofrecen muy poco juego de juego que depende del diseño y la precarga. En la práctica, Un accionamiento cicloidal correctamente precargado puede rendir de forma indistinguible de un accionamiento armónico en la mayoría de aplicaciones de posicionamiento. Sin embargo, si la especificación de la aplicación lo exige "Cero reacción" como requisito estricto, por ejemplo, En equipos de mecanizado o inspección de precisión, un accionamiento armónico es la única opción que lo garantiza matemáticamente.
Rigidez y tolerancia a los amortiguadores
Los accionamientos cicloidales son más rígidos y tolerantes a los golpes porque utilizan múltiples puntos de contacto rodantes que distribuyen la carga, mientras que los accionamientos armónicos dependen de una flexspline fina que puede fatigarse bajo el impacto.
La diferencia de rigidez viene del propio flexspline. Según Laifual Drive, Los accionamientos cicloidales suelen soportar cargas de choque de hasta aproximadamente 5× par nominal, mientras que los accionamientos armónicos corren el riesgo de fatiga flexspline bajo las mismas condiciones. El contacto rodante en una unidad cicloidal — donde los pasadores endurecidos ruedan contra el disco cicloidal — proporciona una larga vida útil incluso en vehículos de alta resistencia, Aplicaciones propensas al impacto. En un accionamiento armónico, El flexspline se flexiona continuamente durante el funcionamiento, y las cargas de choque repentinas pueden acelerar las grietas por fatiga.
Para las articulaciones de base y hombros de robots que deben soportar alta inercia y colisiones ocasionales, Esta diferencia suele ser decisiva.
Eficiencia bajo carga
Los accionamientos cicloidales son generalmente entre un 3 y un 5% más eficientes que los accionamientos armónicos porque utilizan contacto rodante en lugar de fricción deslizante.
Según Patsnap Eureka, Los reductores cicloidales modernos ofrecen calificaciones de eficiencia entre el 85 y el 92%, mientras que los accionamientos armónicos alcanzan entre el 70 y el 85%, una diferencia de aproximadamente 3–5 puntos porcentuales en condiciones típicas de funcionamiento. Un estudio revisado por pares de 2024 también encontró que los accionamientos cicloides y los engranajes planetarios suelen mostrar una mayor eficiencia que los accionamientos por onda de deformación comparables.
Esta brecha de eficiencia es especialmente relevante en tres escenarios:
- Robots alimentados por batería, donde cada vatios de pérdida de energía reduce el tiempo de funcionamiento
- Aplicaciones de servicio continuo, donde la generación de calor acelera el desgaste de los componentes
- Aplicaciones de alta reducción, donde se acumulan las pérdidas por fricción deslizante
Para uniones de carga pesada que operan a altos ciclos de trabajo, La diferencia de eficiencia puede significar temperaturas de funcionamiento más bajas, Vida útil de los componentes más larga, y menores requerimientos de refrigeración.
Qué ejes robóticos usan accionamientos cicloidales y qué armónicos?
En robótica industrial, Los drives armónicos dominan las muñecas, codos, y uniones compactas de precisión; Accionamientos cicloidales de ajuste de bases, Hombros, y ejes de carga pesada donde la tolerancia a los golpes y la vida útil superan el peso y el tamaño.
Según Source Robotics, Los accionamientos armónicos son el estándar de la industria para la mayoría de los brazos robóticos industriales. Su compacidad y cero retroceso los hacen ideales para los más pequeños, articulaciones más rápidas cerca del extremo del brazo. Sin embargo, según Laifual Drive, Los accionamientos cicloidales son los que mejor se adaptan a las uniones de base, Ejes grandes, y uniones de alta inercia, donde su rigidez y tolerancia a los golpes ofrecen claras ventajas.
| Eje robótico | Tecnología típica | Por qué |
|---|---|---|
| Base / J1 | Cicloidal | Alta inercia, Cargas de choque, Rigidez crítica |
| Hombro / J2 | Cicloidal o RV | Alto par motor, Cargas gravitatorias |
| Codo / J3 | Armónico o planetario | Par motor moderado, La compacidad importa |
| Muñeca / J4–J6 | Armónico | Complacimiento, Cero reacción, Precisión |
| Juntas de Cobot | Armónico | Suavidad, Retrocedibilidad, Compacidad |
| Carga útil pesada industrial | Cicloidal / RV | Tolerancia a los golpes, Esperanza de vida, Rigidez |
El patrón es consistente: cuanto más cerca esté la unión de la base, más probable es que utilice un motor cicloidal. Las articulaciones de la base y el hombro soportan todo el peso del brazo y la carga útil, experimenta los pares más altos, y absorber el mayor impacto durante las salidas, paradas, y colisiones. La compacidad de un accionamiento armónico importa menos en la base, donde el espacio es menos limitado y la estructura ya es grande.
Para una visión más profunda de cómo funcionan los accionamientos cicloidales en sistemas robóticos específicamente, Consulta nuestra guía dedicada a Robótica de cajas de engranajes cicloidal.
Cómo elegir: Cicloidal o armónico para tu articulación robótica?
Elige un accionamiento cicloidal cuando haya cargas de choque, Rigidez, Esperanza de vida, o la eficiencia son prioridades; Elige un accionamiento armónico cuando es compacidad, Cero reacción, o la suavidad a bajo peso no son negociables.
Elige cicloidal si...
- Tu articulación sufre descargas eléctricas o colisiones (Soporta hasta un par nominal de hasta ~5×)
- Se necesita alta rigidez torsional para cargas pesadas o de alta inercia
- Ciclos de trabajo continuos donde la eficiencia (85–92%) Reduce los costes de calor y energía
- Larga vida útil con desgaste por contacto rodante (sin fatiga de flexspline)
- Base, Hombro, o ejes robóticos grandes donde el peso es menos crítico
Elige armónico si...
- Cero reacciones es un requisito estricto (Posicionamiento de precisión, Mecanizado, Inspección)
- La compacidad y el bajo peso son fundamentales (muñecas, cobots, Robots móviles)
- Suave, Se necesita movimiento sin retroceso para movimientos de precisión a baja velocidad
- Puedes aceptar una eficiencia menor (70–85%) y límites de vida útil de flexspline
- El presupuesto permite una prima de coste históricamente más alta
También hay una tercera opción que merece la pena considerar: Cajas de cambios planetarias. Ofrecen alta eficiencia y un represalimiento moderado a un coste menor, aunque generalmente proporcionan proporciones de reducción más bajas por etapa. Si estás valorando esta opción junto con cicloidal y armónico, Compara con nuestro Caja de cambios planetaria vs cicloidal Análisis.
Para una estructura, Proceso de selección paso a paso — incluyendo cómo calcular el par requerido, Factor de servicio, y la tasa de reducción — lee nuestra guía completa sobre Cómo elegir un reductor cicloidal.
Consideraciones prácticas: Coste, Mantenimiento, y Integración
Más allá de las especificaciones de rendimiento, Coste, Mantenimiento, y la complejidad de integración difieren entre ambas tecnologías.
Coste. Históricamente, los accionamientos armónicos han tenido un coste adicional debido a la fabricación de precisión requerida para el flexspline y el generador de ondas. Según Source Robotics, Los accionamientos armónicos siguen siendo relativamente caros, aunque el coste ha disminuido en los últimos años a medida que más fabricantes han entrado en el mercado. Los accionamientos cicloidales suelen ser más competitivos en coste, especialmente en tamaños más grandes, donde aumenta la complejidad de fabricación del accionamiento armónico.
Mantenimiento y vida útil. Las unidades cicloidales usan contacto rodante — pasadores endurecidos que rodan contra el disco cicloidal — que se desgasta lenta y predecible. Los accionamientos armónicos dependen de un elemento metálico flexible que está sujeto a fatiga con el tiempo. En una aplicación de alta resistencia con cargas de choque, Un accionamiento cicloidal puede durar mucho más que un accionamiento armónico simplemente porque no hay un componente de flexión para la fatiga.
Integración. Los accionamientos cicloidales son más grandes y pesados para el mismo par nominal, Lo cual importa en las articulaciones de la muñeca y el codo, donde el espacio es reducido. El factor de forma compacto de los accionamientos armónicos es su ventaja de integración definitoria. Sin embargo, Los accionamientos cicloidales suelen ser más sencillos de montar y alinear en posiciones de base y hombro, donde la envolvente mayor rara vez es un problema.
Una limitación que merece la pena destacar: según Source Robotics, Los reductores cicloidales son ineficientes con relaciones de engranajes pequeñas. Están diseñados para una alta reducción — normalmente 30:1 años en adelante. Si tu aplicación necesita menos reducción que eso, Una caja de cambios planetaria puede ser una mejor opción. Para una comparación lado a lado, ver nuestro Caja de cambios planetaria vs Transmisión Armónica Guía.
Preguntas más frecuentes
¿Se pueden accionar los accionamientos cicloidales retroactivados??
Los accionamientos cicloidales pueden ser accionados por trás, pero con mayor fricción que los accionamientos armónicos. La retrocedibilidad depende de la relación de reducción, Precarga, y lubricación. En la práctica, Los transaccionamientos cicloidales ofrecen una capacidad limitada de conducción hacia atrás, mientras que los propulsores armónicos son más fácilmente conducibles hacia atrás a proporciones de reducción moderadas — una consideración importante para robots colaborativos y ejes cargados por gravedad.
Lo cual es más caro: Accionamiento cicloidal o armónico?
Históricamente, los accionamientos armónicos han tenido un coste adicional debido a la fabricación de precisión requerida para el flexspline y el generador de ondas. Los accionamientos cicloidales suelen ser más competitivos en coste, Especialmente en tamaños grandes. Sin embargo, El precio varía mucho según la marca, Tamaño, y los precios del volumen — y del motor armónico han disminuido en los últimos años a medida que la competencia ha crecido.
Que dura más: Accionamiento cicloidal o armónico?
Los accionamientos cicloidales suelen durar más en aplicaciones de alta resistencia porque utilizan contacto rodante en lugar del elemento metálico flexible del que dependen los accionamientos armónicos. La fatiga por flexspline es el principal mecanismo de desgaste que limita la vida útil de la transmisión armónica, especialmente bajo cargas de choque o bajo funcionamiento continuo de alto par.
Tanto las cajas de engranajes cicloidales como los accionamientos armónicos son tecnologías probadas para las articulaciones robóticas, Pero responden a diferentes preguntas de ingeniería. Si la prioridad es Compacidad, Cero reacción, y precisión suave — mira los accionamientos armónicos. Si la prioridad es Tolerancia a los golpes, Rigidez, y larga vida útil bajo cargas pesadas — un accionamiento cicloidal es la opción más fiable. Para la mayoría de los robots industriales, El diseño óptimo utiliza ambos: Propulsores cicloidales en la base y el hombro, Impulsos armónicos en la muñeca y el codo.
Mingye fabrica reductores cicloidales de molinete en Shanghái con opciones de personalización OEM — si tu aplicación tiende a ser cicloidal, Nuestro equipo puede ayudarte a dimensionar la unidad adecuada para tu articulación robótica.
Compartir en redes sociales:


Contáctanos
En este artículo
Caja de cambios de mezcladora interna de goma: Lee el perfil de carga por lotes, No solo kW de motor
22 de octubre, 2026
Acoplamiento de caja de cambios industrial caliente tras alineación en frío: Qué comprobar
22 de octubre, 2026
El sistema hidráulico de giro no gira: Motor separado, Fallos en los frenos y la caja de cambios
22 de octubre, 2026
Cambios en la brecha del rollo del calendario: ¿Qué debe incluir el acoplamiento de transmisión?
22 de octubre, 2026